'잡동사니'에 해당되는 글 14644건

  1. 2026.07.03 socamm lpddr
  2. 2026.07.02 mycobot ros1/ros2
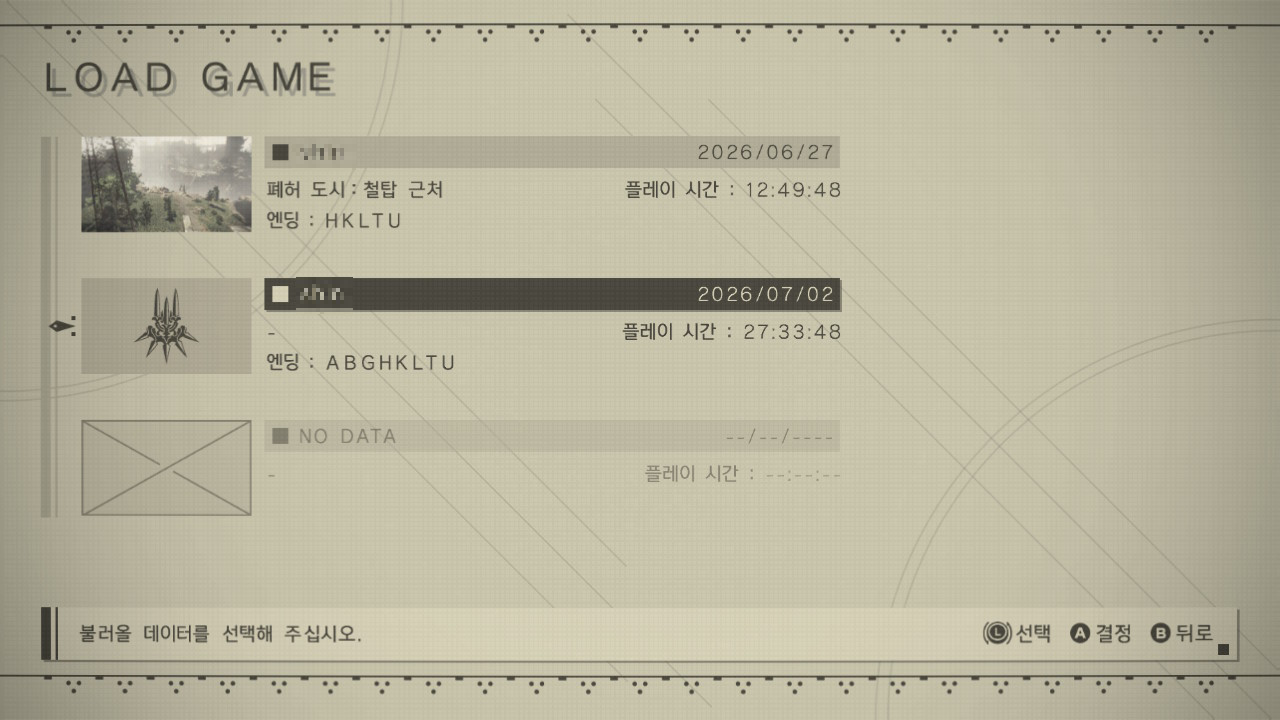
  3. 2026.07.02 니어 오토마타 2회차 끝. 3회차 시작
  4. 2026.07.02 최적 PID 튜닝 Ziegler–Nichols method
  5. 2026.07.02 pixhawk autotune
  6. 2026.07.01 gcode (g-code)
  7. 2026.07.01 lc2041
  8. 2026.07.01 runpod 조사중
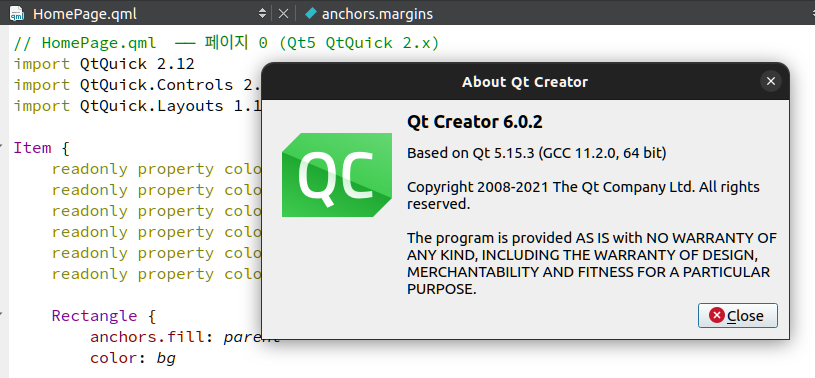
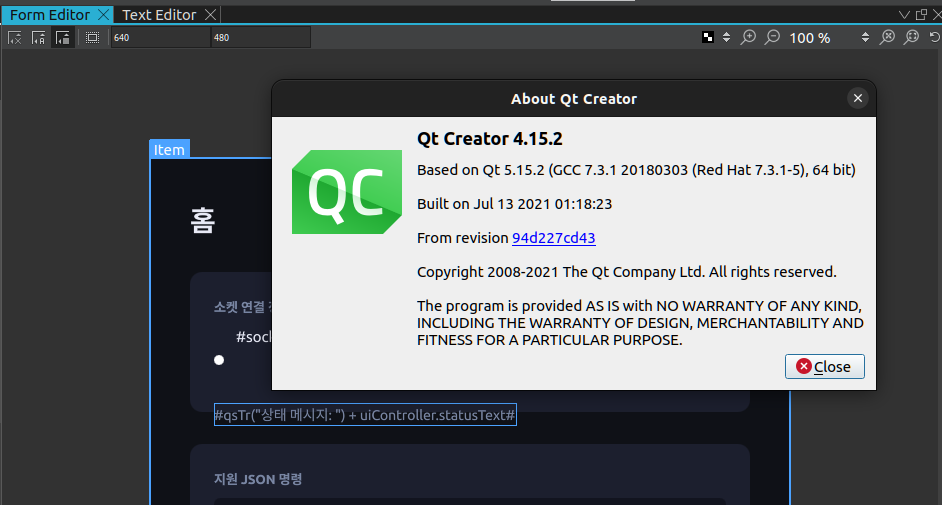
  9. 2026.07.01 qtcreator 6.0.2 -> 4.15.2 다운그레이드 시도
  10. 2026.07.01 gemini cli 안녕~?

메모리는 왜 시리얼로 전송안하나 해서 찾아보다가 발견한

meta(구 facebook) 에서 CXL을 이용해서 구형 서버의 DDR4 메모리를 DDR5 시스템에 연결해서 사용하는 사례

[링크 : https://www.tomshardware.com/pc-components/dram/meta-fights-soaring-hardware-costs-by-reusing-old-ddr4-server-memory-in-new-ddr5-only-servers-custom-cxl-2-0-chip-marries-legacy-ddr4-2400-with-cutting-edge-ddr5-6400]


그래서(!) nvidia가 밀고 있다는 socamm이 문득 궁금해졌는데

요약하면 LPDDR5X 기반이라서 저전력이고

SOC와 통합해서 DDR5 대비 더 높은 대역폭으로 연결할수 있는 장점이 있다고 한다.


일단 LP(low power) 라서 그런진 모르겠지만

TTL 전압 오르고 내리는 시간이 짧다는 것은 더 빠른 클럭으로 작동이 가능하다는 의미이기도 하니까

더 높은 클럭, 더 넓은 메모리 대역폭을 위해 저전력 기술을 서버로 끌어오는 형상이 되는게 좀 신기하기도 하다.


[링크 : https://tristanchoi.tistory.com/702]

[링크 : https://semiconductor.samsung.com/kr/dram/module/socamm2/]

[링크 : https://wisdom15.tistory.com/entry/LPDDR-vs-데스크톱-DRAM-속도-차이-–-실사용-벤치마크-결과]

[링크 : https://m.blog.naver.com/mktgguy/222040001965]

'개소리 왈왈 > 컴퓨터' 카테고리의 다른 글

usb-c 가 있다고 dp alt가 되는건 아니다  (0) 2026.07.14
반도체 수급불량이 sd 카드에도..  (0) 2026.07.08
cpu 줍줍  (0) 2026.06.30
포맷할때가 되었나..  (0) 2026.06.19
iptime as 접수  (0) 2026.06.15
Posted by 구차니
embeded/robot2026. 7. 2. 18:20

설치는 나중에 해보고 일단 사용법이나 찾아보는 중

매번 해보려고 해도 잘 안되서 답답하네

장치에서 깔려있는걸로 바로 시도해볼수 있나보다.

# The default serial port name of mycobot 280-PI version is "/dev/ttyAMA0", and the baud rate is 1000000. 
ros2 launch mycobot_280pi slider_control.launch.py


[링크 : https://docs.elephantrobotics.com/docs/gitbook-en/12-ApplicationBaseROS/12.2-ROS2/12.2.4-rviz介绍及使用/myCobot-280.html]


# The default serial port name of mycobot 280-PI version is "/dev/ttyAMA0", and the baud rate is 1000000.
ros2 launch mycobot_280pi teleop_keyboard.launch.py

Mycobot Teleop Keyboard Controller
---------------------------
Movimg options(control coordinations [x,y,z,rx,ry,rz]):
              w(x+)

    a(y-)     s(x-)     d(y+)

    z(z-) x(z+)

u(rx+)   i(ry+)   o(rz+)
j(rx-)   k(ry-)   l(rz-)

Gripper control:
    g - open
    h - close

Other:
    1 - Go to init pose
    2 - Go to home pose
    3 - Resave home pose
    q - Quit

currently:    speed: 10    change percent: 2


[링크 : https://docs.elephantrobotics.com/docs/gitbook-en/12-ApplicationBaseROS/12.2-ROS2/12.2.4-rviz介绍及使用/myCobot-280.html]

[링크 : https://docs.elephantrobotics.com/docs/gitbook-en/12-ApplicationBaseROS/12.2-ROS2/12.2.2-基础教程.html]

    [링크 : https://docs.elephantrobotics.com/docs/gitbook-en/12-ApplicationBaseROS/12.2-ROS2/12.2.3-ROS2介绍.html]


'embeded > robot' 카테고리의 다른 글

로봇 제어 Move  (0) 2026.07.08
elephant robototics mycobot ros2  (0) 2026.07.03
gcode (g-code)  (0) 2026.07.01
mycobot280 pi / TCP(tool center point)  (0) 2026.06.30
mycobot 280 pi / python  (0) 2026.06.29
Posted by 구차니

문제는 새벽 2시 까지 하고 있었단 거지.. -_-


나쁜생각 나쁜생각..

어? 이상한 빨간 귀신?


음? 이미지가 바뀐 느낌?


27시간.


어.. 갑분 아이언맨?


나의 2B 짜응은 이렇지 않아!!!(복장 쫌!!! ㅠㅠ)

'게임 > 니어 오토마타' 카테고리의 다른 글

니어 오토마타 - D/E 엔딩  (0) 2026.07.07
니어 오토마타 3회차 끝  (0) 2026.07.05
니어 오토마타 2회차 진행중  (0) 2026.06.29
니어 오토마타 1회차 끝  (0) 2026.06.27
니어 오토마타 공략(?) 팁  (2) 2026.06.25
Posted by 구차니

PID수동튜닝 방법으로 ziegler-nicholas 방법이 있다고 하는데

[링크 : https://codeparadise.tistory.com/549]


계단응답곡선

임계이득 -> 임계주기

[링크 : https://m.blog.naver.com/dkwltmdgus/220939484841]


I 값과 D 값을 0 으로 두고

P값을 0부터 최대값 까지 증가 시키면서

잘 찾아 보란건가..?!?

[링크 : https://en.wikipedia.org/wiki/Ziegler%E2%80%93Nichols_method]

[링크 : https://blog.naver.com/serimo/221415461726]

[링크 : https://www.ni.com/docs/ko-KR/bundle/labview-pid-and-fuzzy-logic-toolkit-api-ref/page/lvpidmain/ziegnichforms.html]

'이론 관련 > 전기 전자' 카테고리의 다른 글

analog discovery - scope 와 logic / protocol  (0) 2026.08.19
ocs (Optical Circuit Switching)  (0) 2026.07.21
xgboost, CALCE  (0) 2026.04.27
CPO - Co Packaged Optics  (0) 2026.04.22
엔코더 파형  (0) 2026.01.12
Posted by 구차니

pid 관련 검색하다가

드론 pid 값을 어떻게 찾아 해서 찾아보는데

pixhawk나 ardupilot 에서 autotune이라는 이름으로 제공한다고 해서 검색

[링크 : https://m.blog.naver.com/sb1214/220393344607]

  [링크 : https://m.blog.naver.com/sb1214/220389939185]


아무튼 된다는 보장도 없다지만 없는것 보단 나으려나?

[링크 : https://ardupilot.org/copter/docs/autotune.html]

'개소리 왈왈 > 쿼드콥터(RC)' 카테고리의 다른 글

mavlink  (0) 2026.07.06
hyper go no.14210 1:14 rc  (0) 2025.05.11
pixhawk  (5) 2024.10.07
드론 하나 획득  (0) 2020.11.07
RC카 분해 2  (2) 2020.07.24
Posted by 구차니
embeded/robot2026. 7. 1. 16:05

어떻게 카와이하게 별 모양을 따나 코드 분석

gpt 에서 분석 떠넘김 ㅋㅋ


단위가 없네.. 

G20 / G21 하면 인치 / 밀리미터로 되는 듯.

[링크 : https://reprap.org/wiki/G-code#G20:_Set_Units_to_Inches]

[링크 : https://reprap.org/wiki/G-code#G21:_Set_Units_to_Millimeters]


G90 으로 절대좌표 모드로 설정하고 그리는데

G90                      // 절대좌표 모드(원점 기준 좌표 사용)
G4 S1                    // 1초 대기
G01 X170 Y0 Z60 F15      // X170 Y0 Z60 위치로 직선 이동, 이송속도 F15
G4 S1                    // 1초 대기
G0 X195.54 Y-32.03       // 빠른 이동으로 별의 시작점으로 이동
G0 Z49.00                // 작업 높이(Z=49)까지 하강
G1 X195.54 Y-9.66        // 직선 가공
G1 X215.61 Y-2.75        // 오른쪽 위 꼭짓점으로 이동
G1 X195.54 Y4.16         // 왼쪽으로 이동
G1 X195.54 Y26.52        // 위쪽 꼭짓점으로 이동
G1 X183.14 Y8.43         // 왼쪽 위 대각선 이동
G1 X163.08 Y15.34        // 왼쪽 꼭짓점으로 이동
G1 X175.48 Y-2.75        // 중앙 방향으로 이동
G1 X163.08 Y-20.84       // 왼쪽 아래 꼭짓점으로 이동
G1 X183.14 Y-13.93       // 오른쪽 아래 대각선 이동
G1 X195.54 Y-32.03       // 시작점으로 복귀하여 도형 완성
G0 Z70.00                // 공구를 안전 높이(Z=70)로 상승
G0 X189.34 Y-2.75        // 다음 작업 또는 대기 위치로 빠른 이동
M21 P0                   // 제조사 전용 M코드(예: 펜, 그리퍼, 디지털 출력 등 장비별 기능)

[링크 : https://github.com/elephantrobotics/pymycobot/blob/main/demo/myCobot_280_demo/five_point_star.nc]


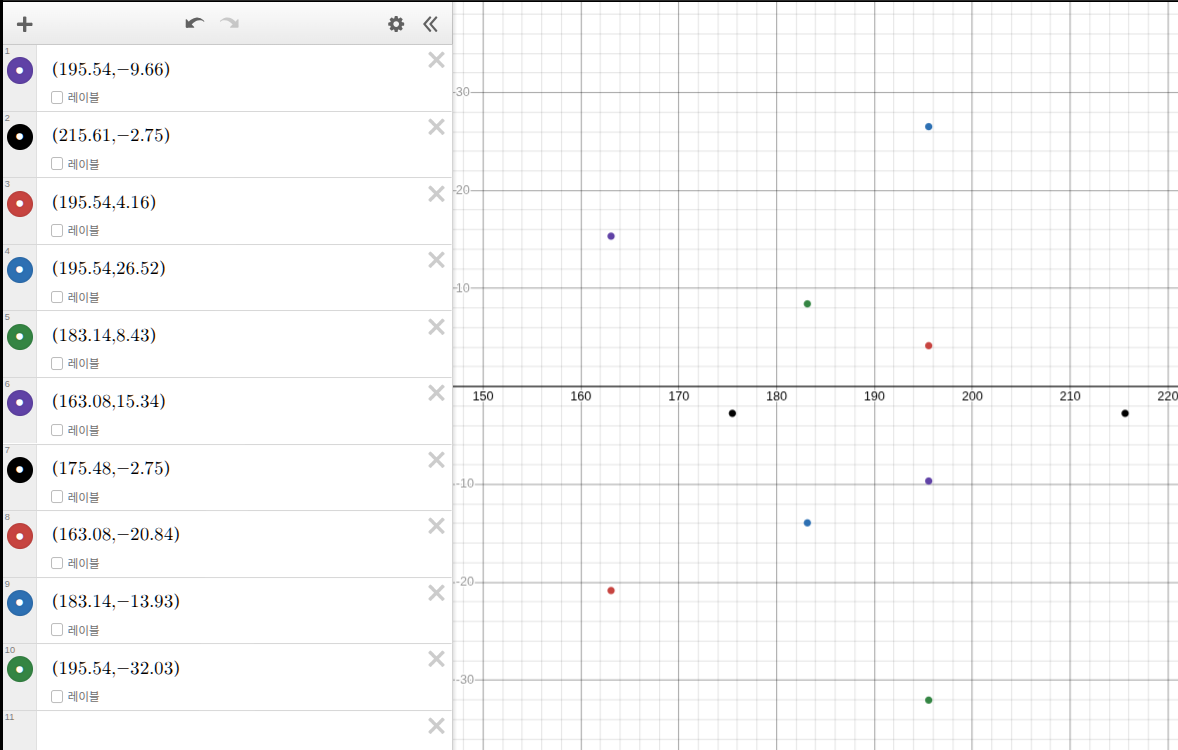
초기 위치와 끝나고 돌아오는 것을 제외하고 그려보면

아래처럼 5각형 별이 그려진다. 순서는 대충 눈으로 따라가면 외곽선만 따라가는 것 같다.

[링크 : https://reprap.org/wiki/G-code]

'embeded > robot' 카테고리의 다른 글

elephant robototics mycobot ros2  (0) 2026.07.03
mycobot ros1/ros2  (0) 2026.07.02
mycobot280 pi / TCP(tool center point)  (0) 2026.06.30
mycobot 280 pi / python  (0) 2026.06.29
왼손 오른손 좌표계  (0) 2026.06.22
Posted by 구차니

Controller SPLC780D1-001A

[링크 : https://m.eleparts.co.kr/data/goods_old/data/LC2041-SMLYH6-D%20Rev%201.0G.pdf]


언어가 하위 모델로 들어가나보다

sunplus껀

SPLC780D-01 일본어

SPLC780D-02 러시아어(키릴자모)

SPLC780D-03 그리스어

SPLC780D-08 라틴어군 (독일어/아이슬란드어/스웨덴어/프랑스어/포르투칼어/스페인어)

SPLC780D-13 일본어

SPLC780D-14 아랍어

SPLC780D-15 일본어 + 그리스?

SPLC780D-01 일본어 + 러시아

SPLC780D-17 일본어 + 라틴어군

SPLC780D-18 ???

SPLC780D-19 라틴어군 + 큰 폰트(알파벳)

SPLC780D-54 라틴어군 작은 폰트


그 이후로는 확장영역이 다른데 어디 나라 타겟인지 써있지 않아서 모르겠다


[링크 : https://www.displayfuture.com/Display/datasheet/controller/SPLC780D1.pdf] orient

[링크 : https://www.devicemart.co.kr/mart7/upload/html_img/30102/SPLC780D.pdf] sunplus

'하드웨어 > Display 장비' 카테고리의 다른 글

rgb led matrix - hub75  (0) 2026.09.03
nvidia tensor core  (0) 2026.05.21
ILI9341 datasheet  (0) 2026.01.21
lcd timing  (0) 2025.11.28
pw700 edid 덤프  (0) 2025.10.27
Posted by 구차니

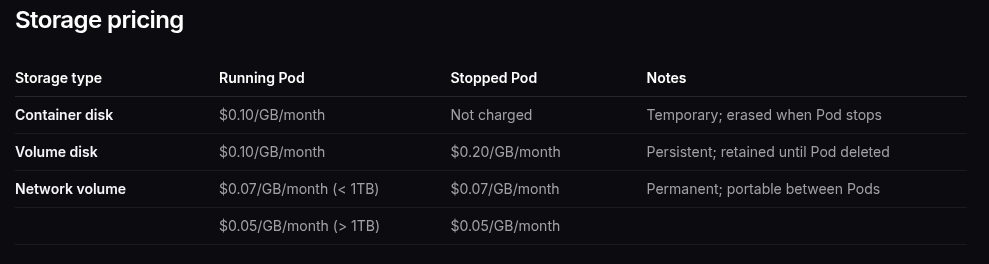
네트워크 볼륨에 저장하면 날아가지 않는다?

Step 4: Clean up
To avoid incurring unnecessary charges, clean up your Pod resources.
Terminating a Pod permanently deletes all data that isn’t stored in a network volume. Be sure that you’ve saved any data you might need to access again.

[링크 : https://docs.runpod.io/get-started#deploy-via-the-console]

[링크 : https://www.runpod.io/]


256GB 면은 0.07x256 이니까 월 17.92$ 어우 제법 세네

Network volumes are backed by high-performance NVMe SSDs with transfer speeds of 200-400 MB/s (up to 10 GB/s peak).

Pricing
Standard storage:
First 1 TB: $0.07/GB/month
Beyond 1 TB: $0.05/GB/month

[링크 : https://docs.runpod.io/storage/network-volumes]


네트워크 볼륨은 200MB~400MB/s 라는데 피크 10GB/s 라는걸 보면..

nvme는 맞는데 속도 제한을 건걸까 아니면 SATA SSD를 쓰는걸까 싶은 생각이 든다.

아무튼, 얘는 그럼 대역폭을 더 넓게 쓸 수 있는 걸까?

Pricing
High-performance storage is priced per-GB at a premium to standard storage. The console displays per-GB and total monthly cost as you configure a volume.
Exact pricing varies by data center. Check the volume creation flow in the console for current rates.

[링크 : https://docs.runpod.io/storage/high-performance-storage#pricing]


그래픽 카드 변경하려면 pod을 재생성해야 할 것 같은데, 그러면 volume disk 날아가는걸까?

network volume 에 portable between pods 라고 된거 보면.. 그래픽 카드 바꾸려면 pod이 바뀌어야 하는게 맞을지도

volume disk 는 0.10$/GB/month 라서 일할계산될 것 같기도 한데..


볼륨/컨테이터는 초당 계산, 네트워크 볼륨은 시간당 계산. 그런데 금액은 월별이라..

Storage is billed per-second for container and volume disks, and hourly for network volumes. You are not charged if the host machine is unavailable.

[링크 : https://docs.runpod.io/pods/pricing]


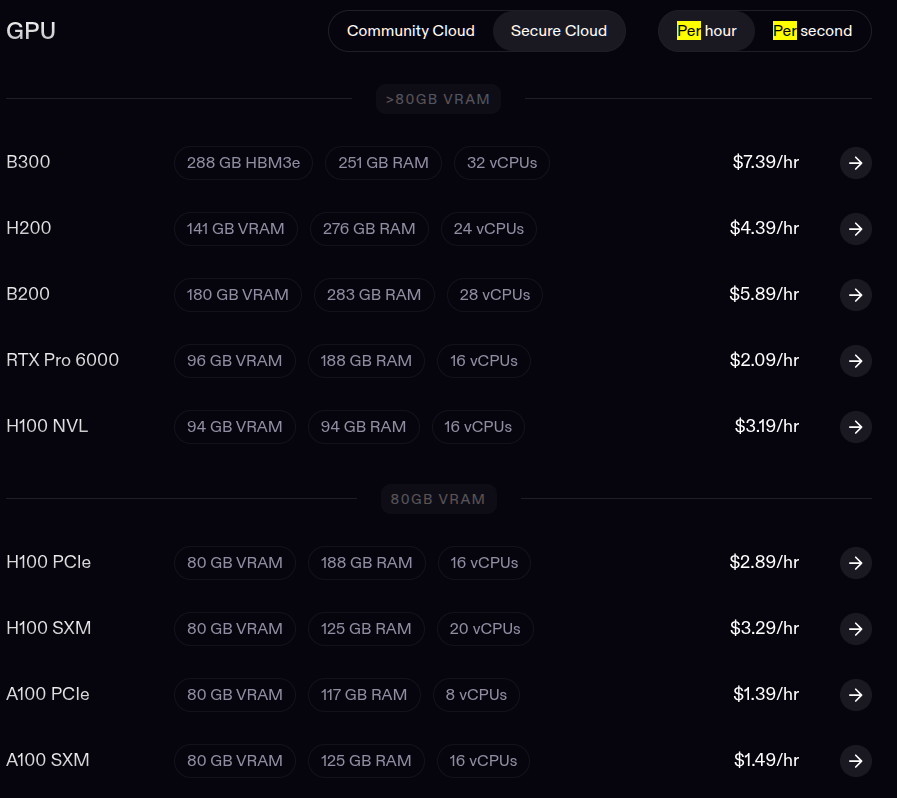
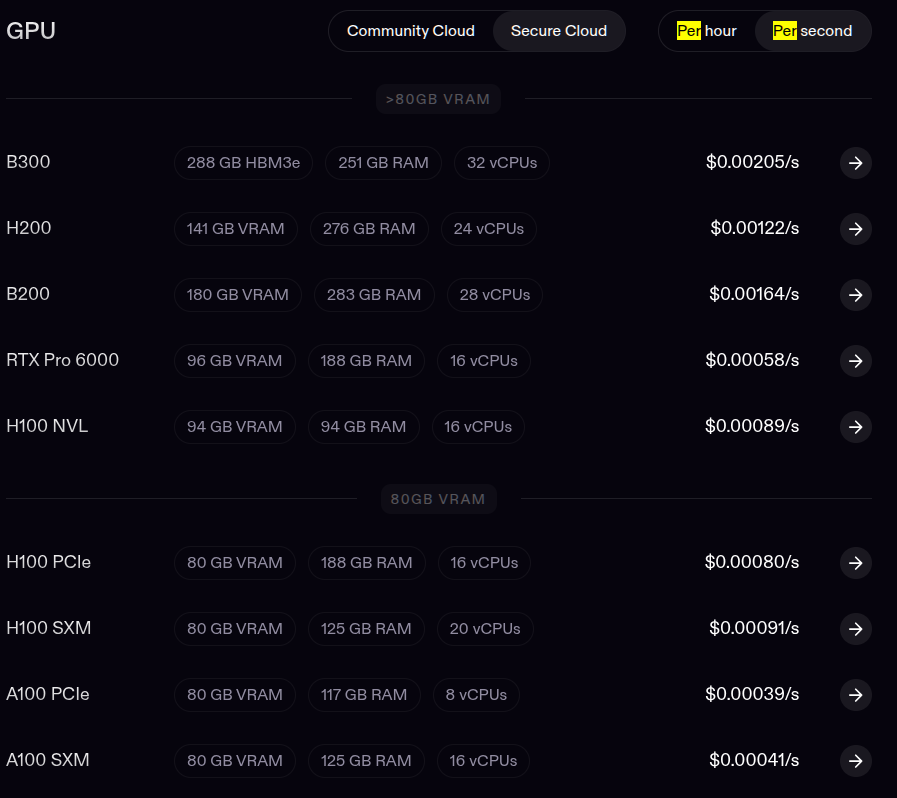
기본적으로 페이지에서 시간당 비용으로 나오는데

요금 자체가 초당 요금도 있어서. 최대한 빠르게 처리하고 삭제하면 시간요금이 아니라 초요금으로 될 것 같기도 하다.

[링크 : https://www.runpod.io/pricing]


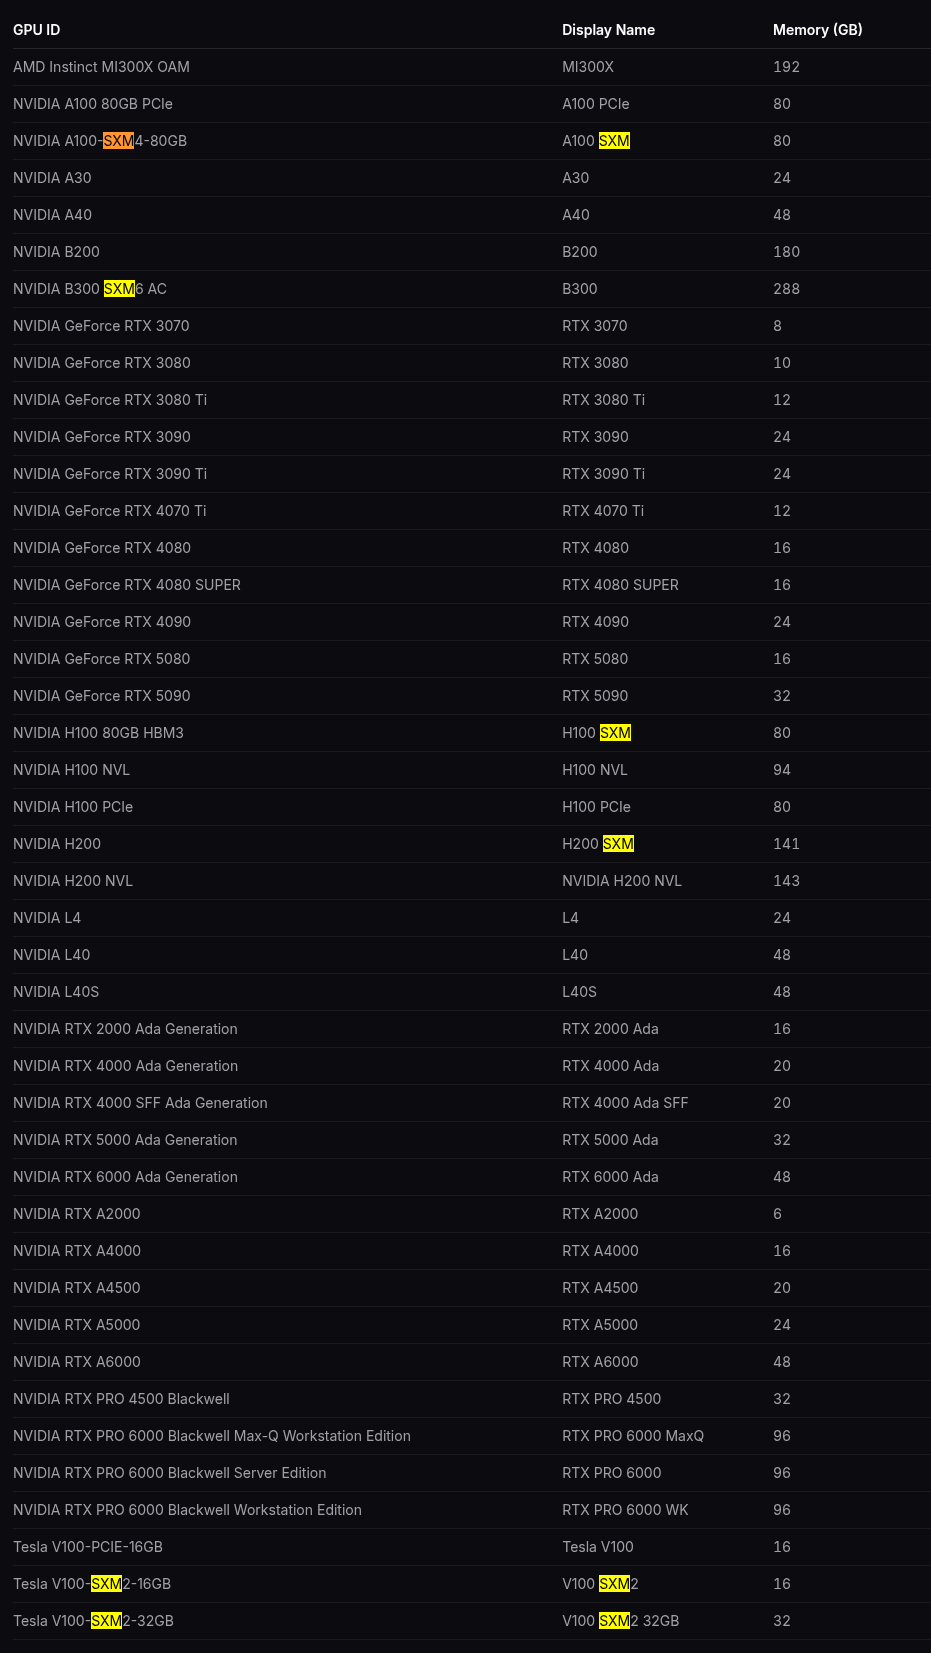
v100 sxm 성능이 궁금하긴 했는데 아직 서비스 하고 있긴한건가?

[링크 : https://docs.runpod.io/references/gpu-types]

'모종의 음모 > ai 프로그램' 카테고리의 다른 글

claude.ai / claude code  (0) 2026.07.03
회사 클로드 결제  (2) 2026.07.03
gemini cli 안녕~?  (0) 2026.07.01
mogrify를 이용한 이미지 증강, 배경색 설정  (0) 2026.06.25
local llm - mcp  (0) 2026.06.20
Posted by 구차니
Programming/qt2026. 7. 1. 11:29

6.0.2 에서 qml을 열면 Designer 비활성화 되어있어서 qml을 텍스트로 수정해야 한다.


이전에 qt6를 깔땐 qt widget이 안되더니 먼가 하나씩 삐걱삐걱 하는 느낌?


qt creator 4.15 쓰니까 qml / widget 둘 다 잘 열리네 -_-


이제 반대로 버전 쭉쭉 올려봐야하나?

20.x 가 나온 상황인데 -_-a

'Programming > qt' 카테고리의 다른 글

qt for windows  (0) 2026.08.12
qt cmake 에서 프로젝트로 등록하기  (0) 2026.06.30
qt signal / slot, connect() Qt::AutoConnection  (0) 2026.06.30
qt5 qml 다국어지원  (0) 2026.06.30
qt5 qml Q_PROPERTY  (0) 2026.06.30
Posted by 구차니

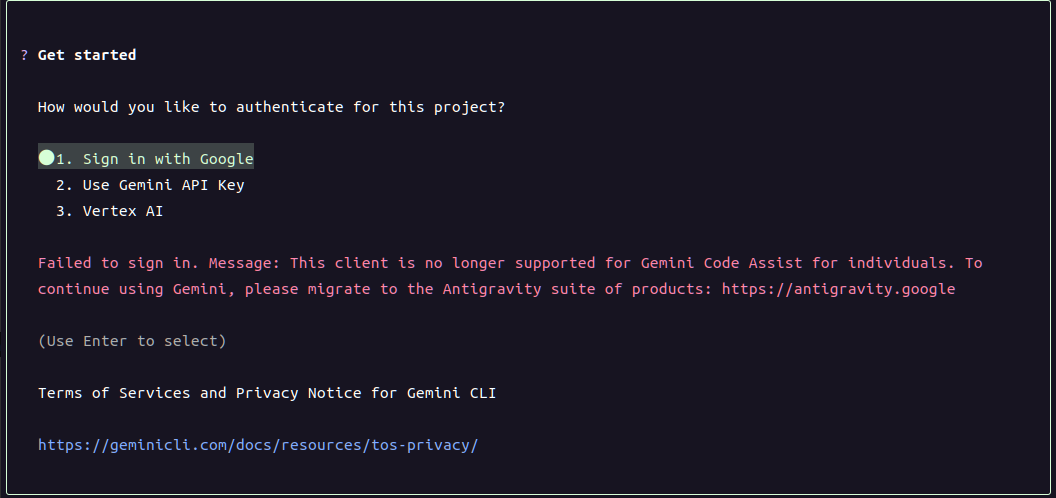
문득 생각나서 gemini cli 업데이트 하고

로그인 성공했다는데 다시 로그인을 시도하게 한다.

아래 에러 메시지를 보니 안티그래비티로 이전하라고 하는데..

기업 계정인데도 안되는건가?

'모종의 음모 > ai 프로그램' 카테고리의 다른 글

회사 클로드 결제  (2) 2026.07.03
runpod 조사중  (0) 2026.07.01
mogrify를 이용한 이미지 증강, 배경색 설정  (0) 2026.06.25
local llm - mcp  (0) 2026.06.20
llama-swap 구현 (채팅)  (0) 2026.06.18
Posted by 구차니