Linux/Ubuntu2026. 10. 22. 15:25

별 희한한게 많네 -ㅁ-

gdm에 끌려왔다는것 같은데, 아무튼 별의 x인것 처럼 격리해서 테스트 해보기도 가능한 x 인듯


Xephyr is a nested X server that runs as an X application.

[링크 : https://wiki.archlinux.org/title/Xephyr]

[링크 : https://en.wikipedia.org/wiki/Xephyr]

'Linux > Ubuntu' 카테고리의 다른 글

터치 테스트용 프로그램  (0) 2026.10.20
espeak-ng TTS  (0) 2026.09.07
festival lite TTS  (0) 2026.09.07
ubuntu 22.04 24.04 설치 파티션 차이  (0) 2026.07.09
hp 2760p 우분투 26.02 설치 실패  (0) 2026.06.23
Posted by 구차니
embeded/i.mx 8m plus2026. 10. 21. 18:29

imx8mp 에는 여러가지 이상한(?) 것들이 달려있다.

cortex-m7 800Mhz 랑

HiFi DSP 라고 tensilica / xtensa 계열 dsp가 그건데

Advanced Multimedia and Display

  • Video Decode: 1080p60, h.265/4, VP9, VP8
  • Video Encode: 1080p60, h.265/4
  • GPU: 16 GFLOPS (high-precision) OpenGL® ES 3.1/3.0, Vulkan®, Open CL™ 1.2 FP, OpenVG™ 1.1
  • Audio: 18x I2S TDM, DSD512, S/PDIF Tx + Rx, 8-ch PDM Mic input, eARC, ASRC
  • Low power voice accelerator: Cadence® Tensilica® HiFi 4 DSP @ 800 MHz
  • Display: MIPI-DSI, HDMI® 2.0a Tx, LVDS (4/8-lane) Tx

[링크 : https://www.nxp.com/products/i.MX8MPLUS]


이전에 생각만 해오던거 오늘은 ai 도움으로 조사중

4 Building DSP Framework on Linux OS
Before you compile the DSP-related code, set up the DSP-related toolchains. The DSP framework, DSP codec wrapper, and DSP codec use Xtensa development toolchain.

[링크 : https://www.nxp.com/docs/en/user-guide/UG10167.pdf]


cortex-m7 처럼 rpmsg로 하고, 똑같은 방법으로 펌웨어를 올려서 작동시키면 된다.

기본 컨셉은 ahb를 통해 주변장치가 있으니까 도메인이 존재할거고

리눅스 dtb는 리눅스에서 사용하지 않을 녀석(mcu 들이 사용할 녀석을 제외)을 골라서 사용한다.

ddr 메모리는 mcu / dsp 통신용으로 영역을 선정하고(즉, 리눅스에서 사용하지 않도록 영역 지정)

rpmsg 를 통해서 거기 데이터 있으니 가져가서 처리하라고 찔러준다.


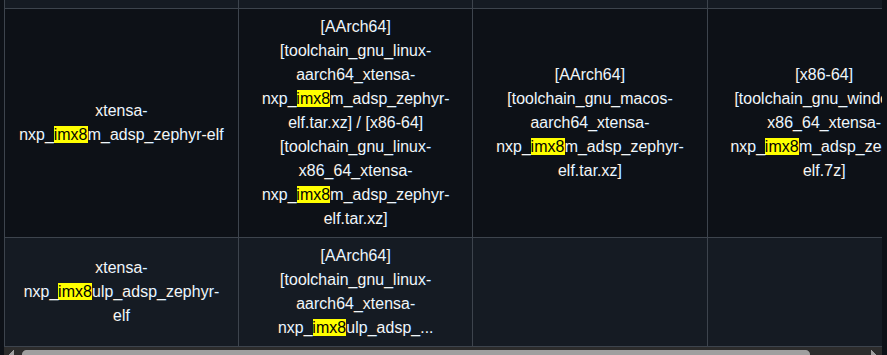
xtensa 이긴한데 정확한 아키텍쳐는 찾아봐도 안나오고

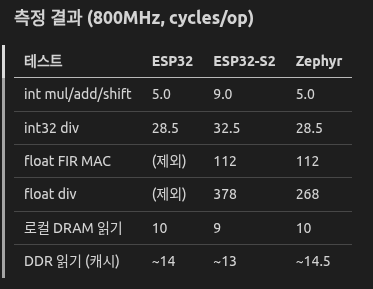
그래도 혹시나 하는 마음에 esp32 / esp32-s2 / esp826 바이너리를 빌드해서 dsp에서 돌아가나 테스트 해보려고 함


다운로드 경로(zephyr rtos sdk)

[링크 : https://github.com/zephyrproject-rtos/sdk-ng/releases/]


테스트 결과


일단 esp32 / esp32-s2 로도 돌릴수 있는데 이상하게 느리다는게 좀 단점

zephyr의 것을 쓰면 아무튼 cadence sdk 안쓰고도 가벼운건 돌릴수 있다 정도가 될 듯.


+

2026.10.22

zephyr 언급된 문서들


AN13970 Running Zephyr RTOS on Cadence Tensilica HiFi 4 DSP

[링크 : https://www.nxp.com/docs/en/application-note/AN13970.pdf]

    [링크 : https://community.nxp.com/t5/i-MX-Processors/Programming-the-Tensilica-HiFi4-DSP/m-p/2079878]

    [링크 : https://openamp-libopenamp-prs.readthedocs.io/en/latest/demos/system_reference-NXP.html]

For details on how to harness the power processing of the DSP by running Zephyr RTOS on the DSP, while running Linux OS on the main Cortex-A core, see the Running Zephyr RTOS on Cadence Tensilica HiFi 4 DSP (AN13970). This covers simple and more complex examples, such as hello_world or IPC samples. In the application note, all examples are explained using the existing drivers and/or frameworks from the Linux OS and Zephyr RTOS.

[링크 : https://www.nxp.jp/docs/en/user-guide/UG10167.pdf]


[링크 : https://github.com/zephyrproject-rtos/zephyr/tree/main/samples/hello_world]

    [링크 : https://www.nxp.com/company/about-nxp/smarter-world-blog/BL-HIFI4-DSP-CORE-WITH-ZEPHYR]


'embeded > i.mx 8m plus' 카테고리의 다른 글

eiq-portal로 학습 시도(cpu)  (0) 2026.05.27
nxp CMSIS-NN  (0) 2026.05.13
g2d_surface g2d_blit()  (0) 2026.02.10
eiq 모델 정리  (0) 2025.09.16
eiq 데이터 구조  (0) 2025.09.05
Posted by 구차니
embeded/ARM2026. 10. 21. 12:30

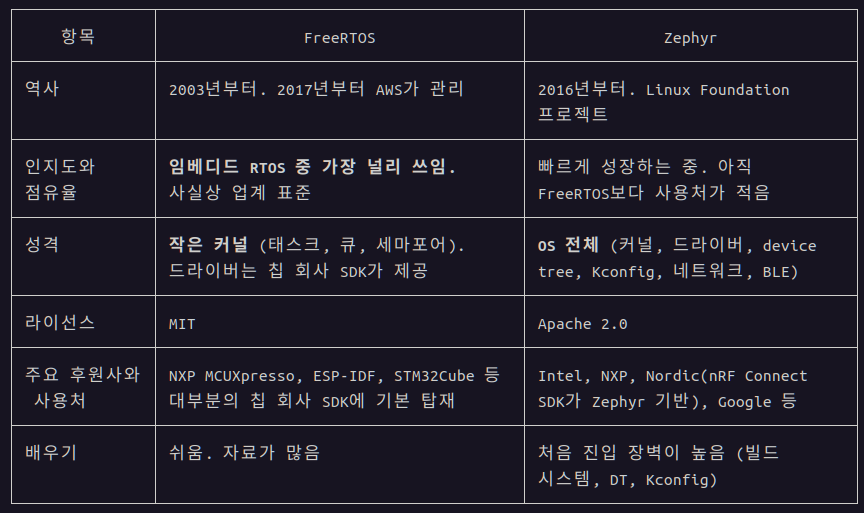
리눅스 재단에서 관리하는 rtos 라고 한다.

한번 들여다는 봐야겠네. freeRTOS 보다는 인지도가 없으려나?


 [링크 : https://www.nxp.com/docs/en/application-note/AN13970.pdf]

 [링크 : https://www.zephyrproject.org/]

 [링크 : https://m.blog.naver.com/chcbaram/222755342935]


+

claude 말로는 아래와 같다고 한다.

그나저나 freertos가 aws에 인수 당했구나..

[링크 : https://www.clien.net/service/board/news/11501037]


'embeded > ARM' 카테고리의 다른 글

mbed studio with 32f469idiscovery  (0) 2026.02.21
mbed studio / cli  (0) 2026.02.20
Ethos-U85  (0) 2026.02.06
SVE(Scalable Vector Extension)  (0) 2025.08.28
emmc 파티션 정렬  (0) 2024.02.07
Posted by 구차니
Linux/Ubuntu2026. 10. 20. 17:29

ts_print는 hexdump /dev/input/event0 와 비슷하게 작동하고(좌표가 나와서 더 좋지만)

ts_print_mt / ts_print 는 화면에 터치가 어디서 되는지 보여주면서 작동한다.


# ts
ts            ts_finddev    ts_print_mt   ts_test_mt    tsort
ts_calibrate  ts_harvest    ts_print_raw  ts_uinput
ts_conf       ts_print      ts_test       ts_verify

'Linux > Ubuntu' 카테고리의 다른 글

xephyr - nested x server  (0) 2026.10.22
espeak-ng TTS  (0) 2026.09.07
festival lite TTS  (0) 2026.09.07
ubuntu 22.04 24.04 설치 파티션 차이  (0) 2026.07.09
hp 2760p 우분투 26.02 설치 실패  (0) 2026.06.23
Posted by 구차니

그냥 클로드가 다해줘버리는 느낌이라 모르겠다 ㅋㅋㅋㅋ

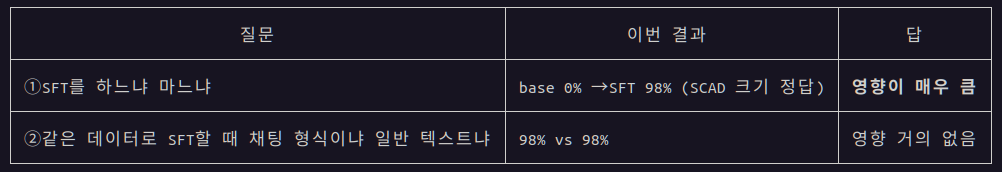
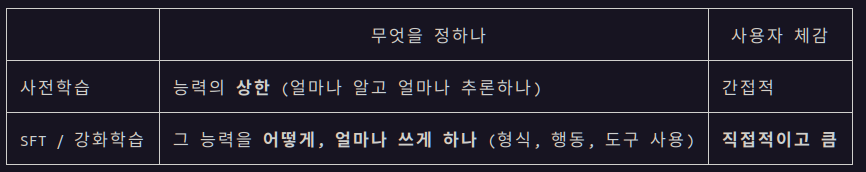
아무튼, 이번 실험의 주제는 model이 우선이냐, sft가 우선이냐 인데

결론만 보면 "결과물의 품질은 model이 우선이다, 하지만 사용자 체감은 model 이 동등할 경우 sft가 크다." 이다


정작 학습된 모델도 openSCAD로 내가 원하는대로 작동을 만들어낼 순 없긴한데..

얼마나 더 많은 자료와 gpu를 때려박아야 작동할까 -ㅁ-?


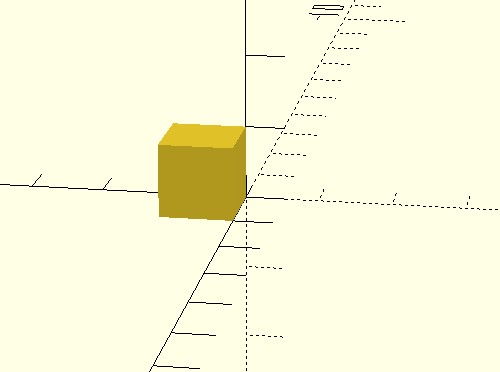
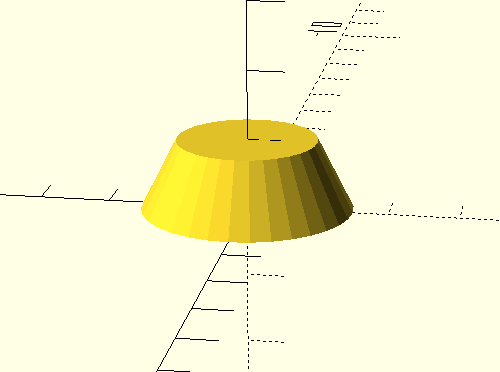
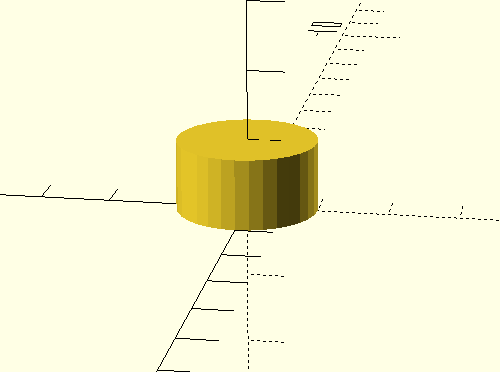
아래는 그나마 그려지는 예. 그 와중에  python 으로 하라는데 sft 영향을 강하게 받아서 openSCAD로 해버린다.

> cube each 1m
cube([1,1,1]);

[ Prompt: 9.9 t/s | Generation: 40.3 t/s ]
> donut
cylinder (h=1, r1=1.5, r2, $fn=32);

[ Prompt: 155.9 t/s | Generation: 39.6 t/s ]


> rectangle in python
cylinder (h=1, r1=1, r2, $fn=32);

[ Prompt: 177.6 t/s | Generation: 42.0 t/s ]


일단 이번 테스트 요약하면

1. model의 크기, 정보량이 결국은 결과의 품질을 보장한다.

2. epoch가 높진 않다. 1~2 epoch. 그래서 미친듯이 원본 데이터를 수집하는 거군.. ai 업체들이 톤 단위로 책 사들이는 이유..

3. sft는 생각외로 사용자 체감이 크고, 본 학습 시간보다 sft는 빠르게 끝난다. 좋게 보면 학습에 대한 효율이 좋다.


'모종의 음모 > ai 프로그램' 카테고리의 다른 글

strata  (0) 2026.10.20
프로그래밍도 할 줄 아는 local LLM 만들기.. part 1?  (0) 2026.10.16
cyc 프로젝트, dreamcoder  (0) 2026.10.16
클로드 코드, 루틴 좋네?  (0) 2026.10.06
클로드 사용량 재설정  (0) 2026.09.29
Posted by 구차니

요즘 가장 핫한 녀석

llama.cpp 처럼 ai 모델을 돌리는 프로그램인데

qwen3.8 flash next를 돌리는데 목적이 있는 것 같다.

Qwen3.8-Flash-Next on any consumer hardware: one-click install for Windows / Linux. Strata inference engine, OpenAI/Anthropic API on localhost, optional image input.

[링크 : https://github.com/niko1221/strata]


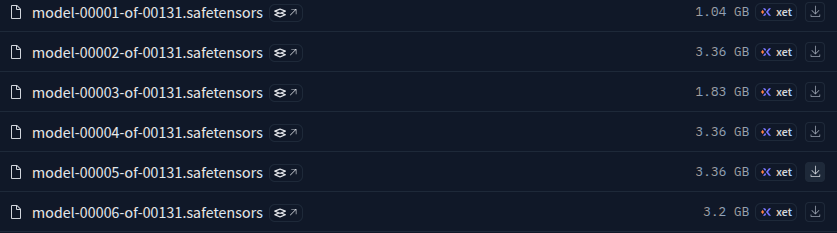
대충 계산해보면.. 최악의 경우(?) 131 * 3.3G = 432.3GB 정도 되는 모델이고

[링크 : https://huggingface.co/Qwen/Qwen3.8-Flash-Next/tree/main]


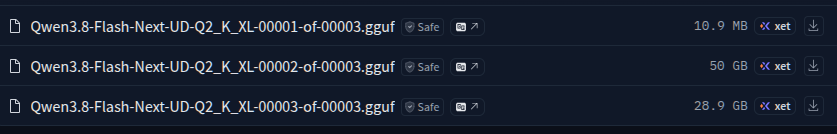
Q2 양자화로도 80기가.. 아니 이걸 어떻게 돌리라고 -_-

[링크 : https://huggingface.co/unsloth/Qwen3.8-Flash-Next-GGUF/tree/main]


아무튼 VRAM을 최소화(?) 하고 RAM을 미친듯이 먹는걸 보면..

cpu offload는 하지 않고 아주 빈번하고 VRAM을 바꾸면서 연산을 하도록 하여, 대용량 모델을 돌릴수 있게 하나보다.

Strata runs Qwen3.8-Flash-Next, a 125-billion-parameter model that normally needs a server, on a normal PC. It chats, writes code, reads pictures and works with your apps and coding agents. Your chats and files stay on your PC.

New here? Check what you need, then install the app.

Runs on a gaming PC. 32 GB of RAM and graphics memory together is enough to start.
Works with your tools. It speaks the OpenAI and Anthropic APIs, so Claude Code, Codex CLI, OpenCode and other agents connect to it.
Reads pictures. They are on by default.
Free. MIT license, no account, no cloud.
Private. No telemetry. What Strata downloads, when it uses the internet and how it checks downloads is in docs/SAFETY.md.

You need at least 32 GB of RAM and graphics memory (VRAM) together. On a Mac or a Ryzen AI Max, that is the unified memory. More memory gives a bigger model or a faster one.

A 32 GB PC with a 12-16 GB card runs the Coder.
64 GB of RAM runs every size.
Posted by 구차니

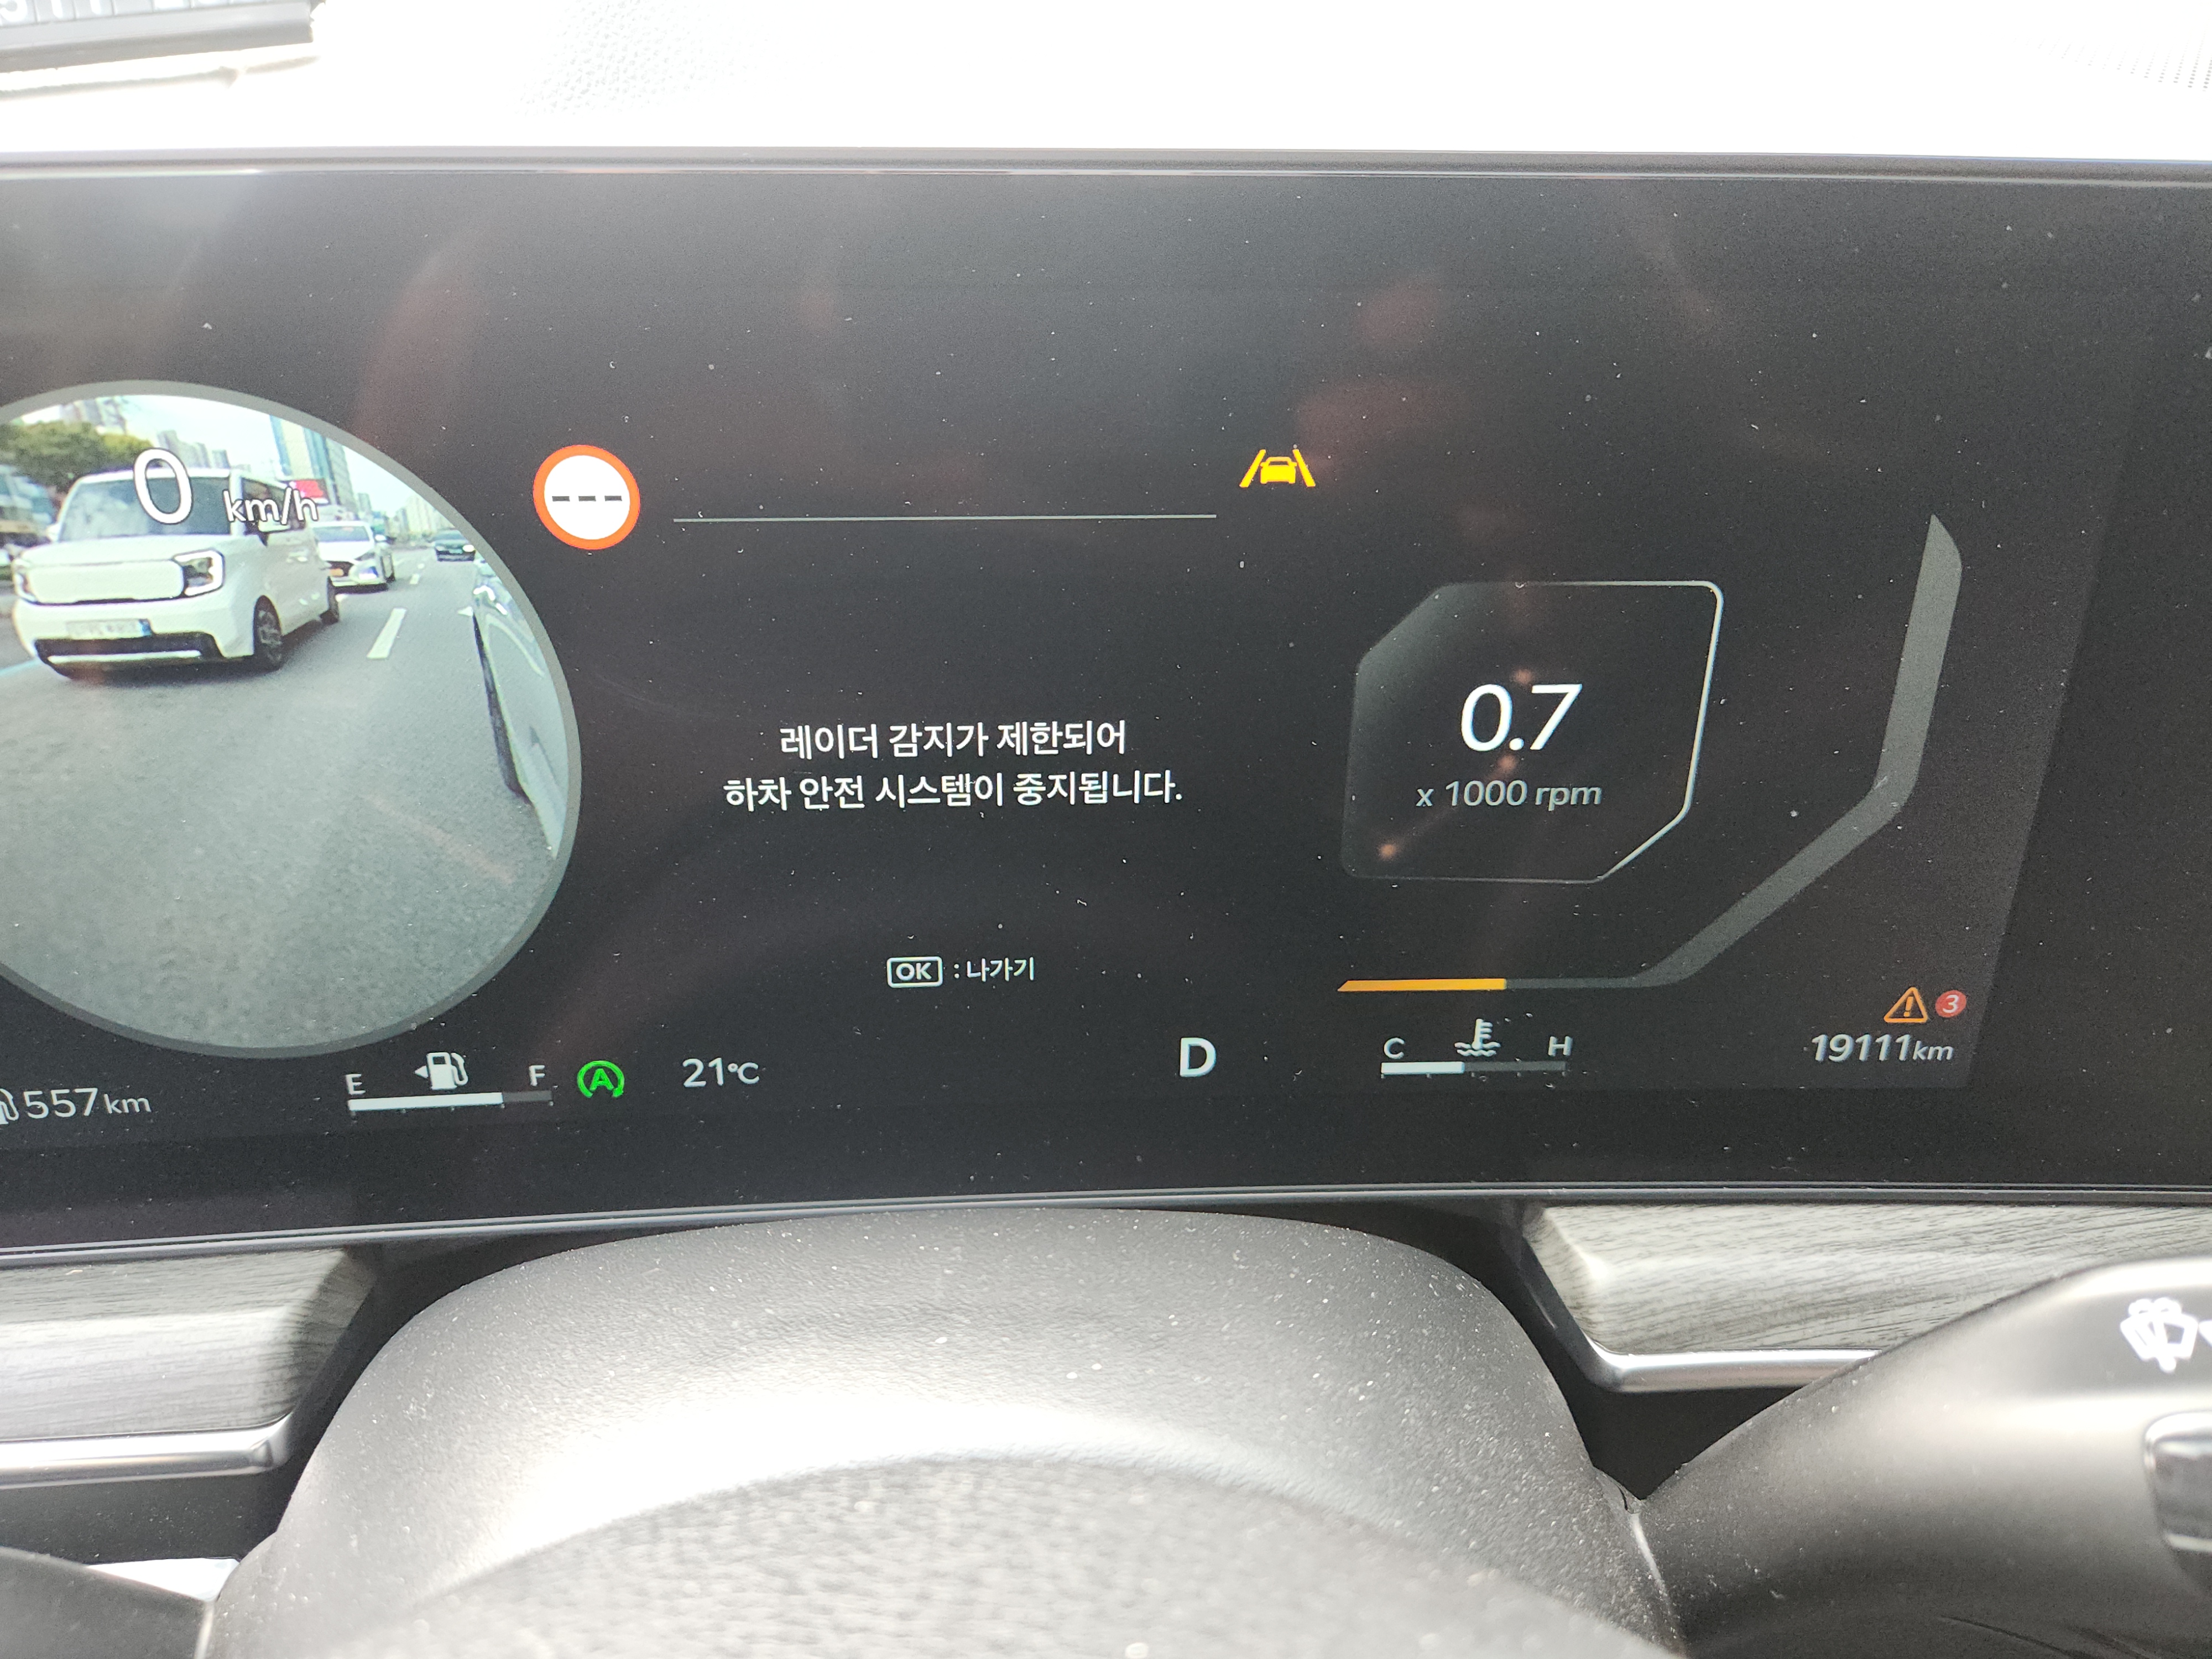
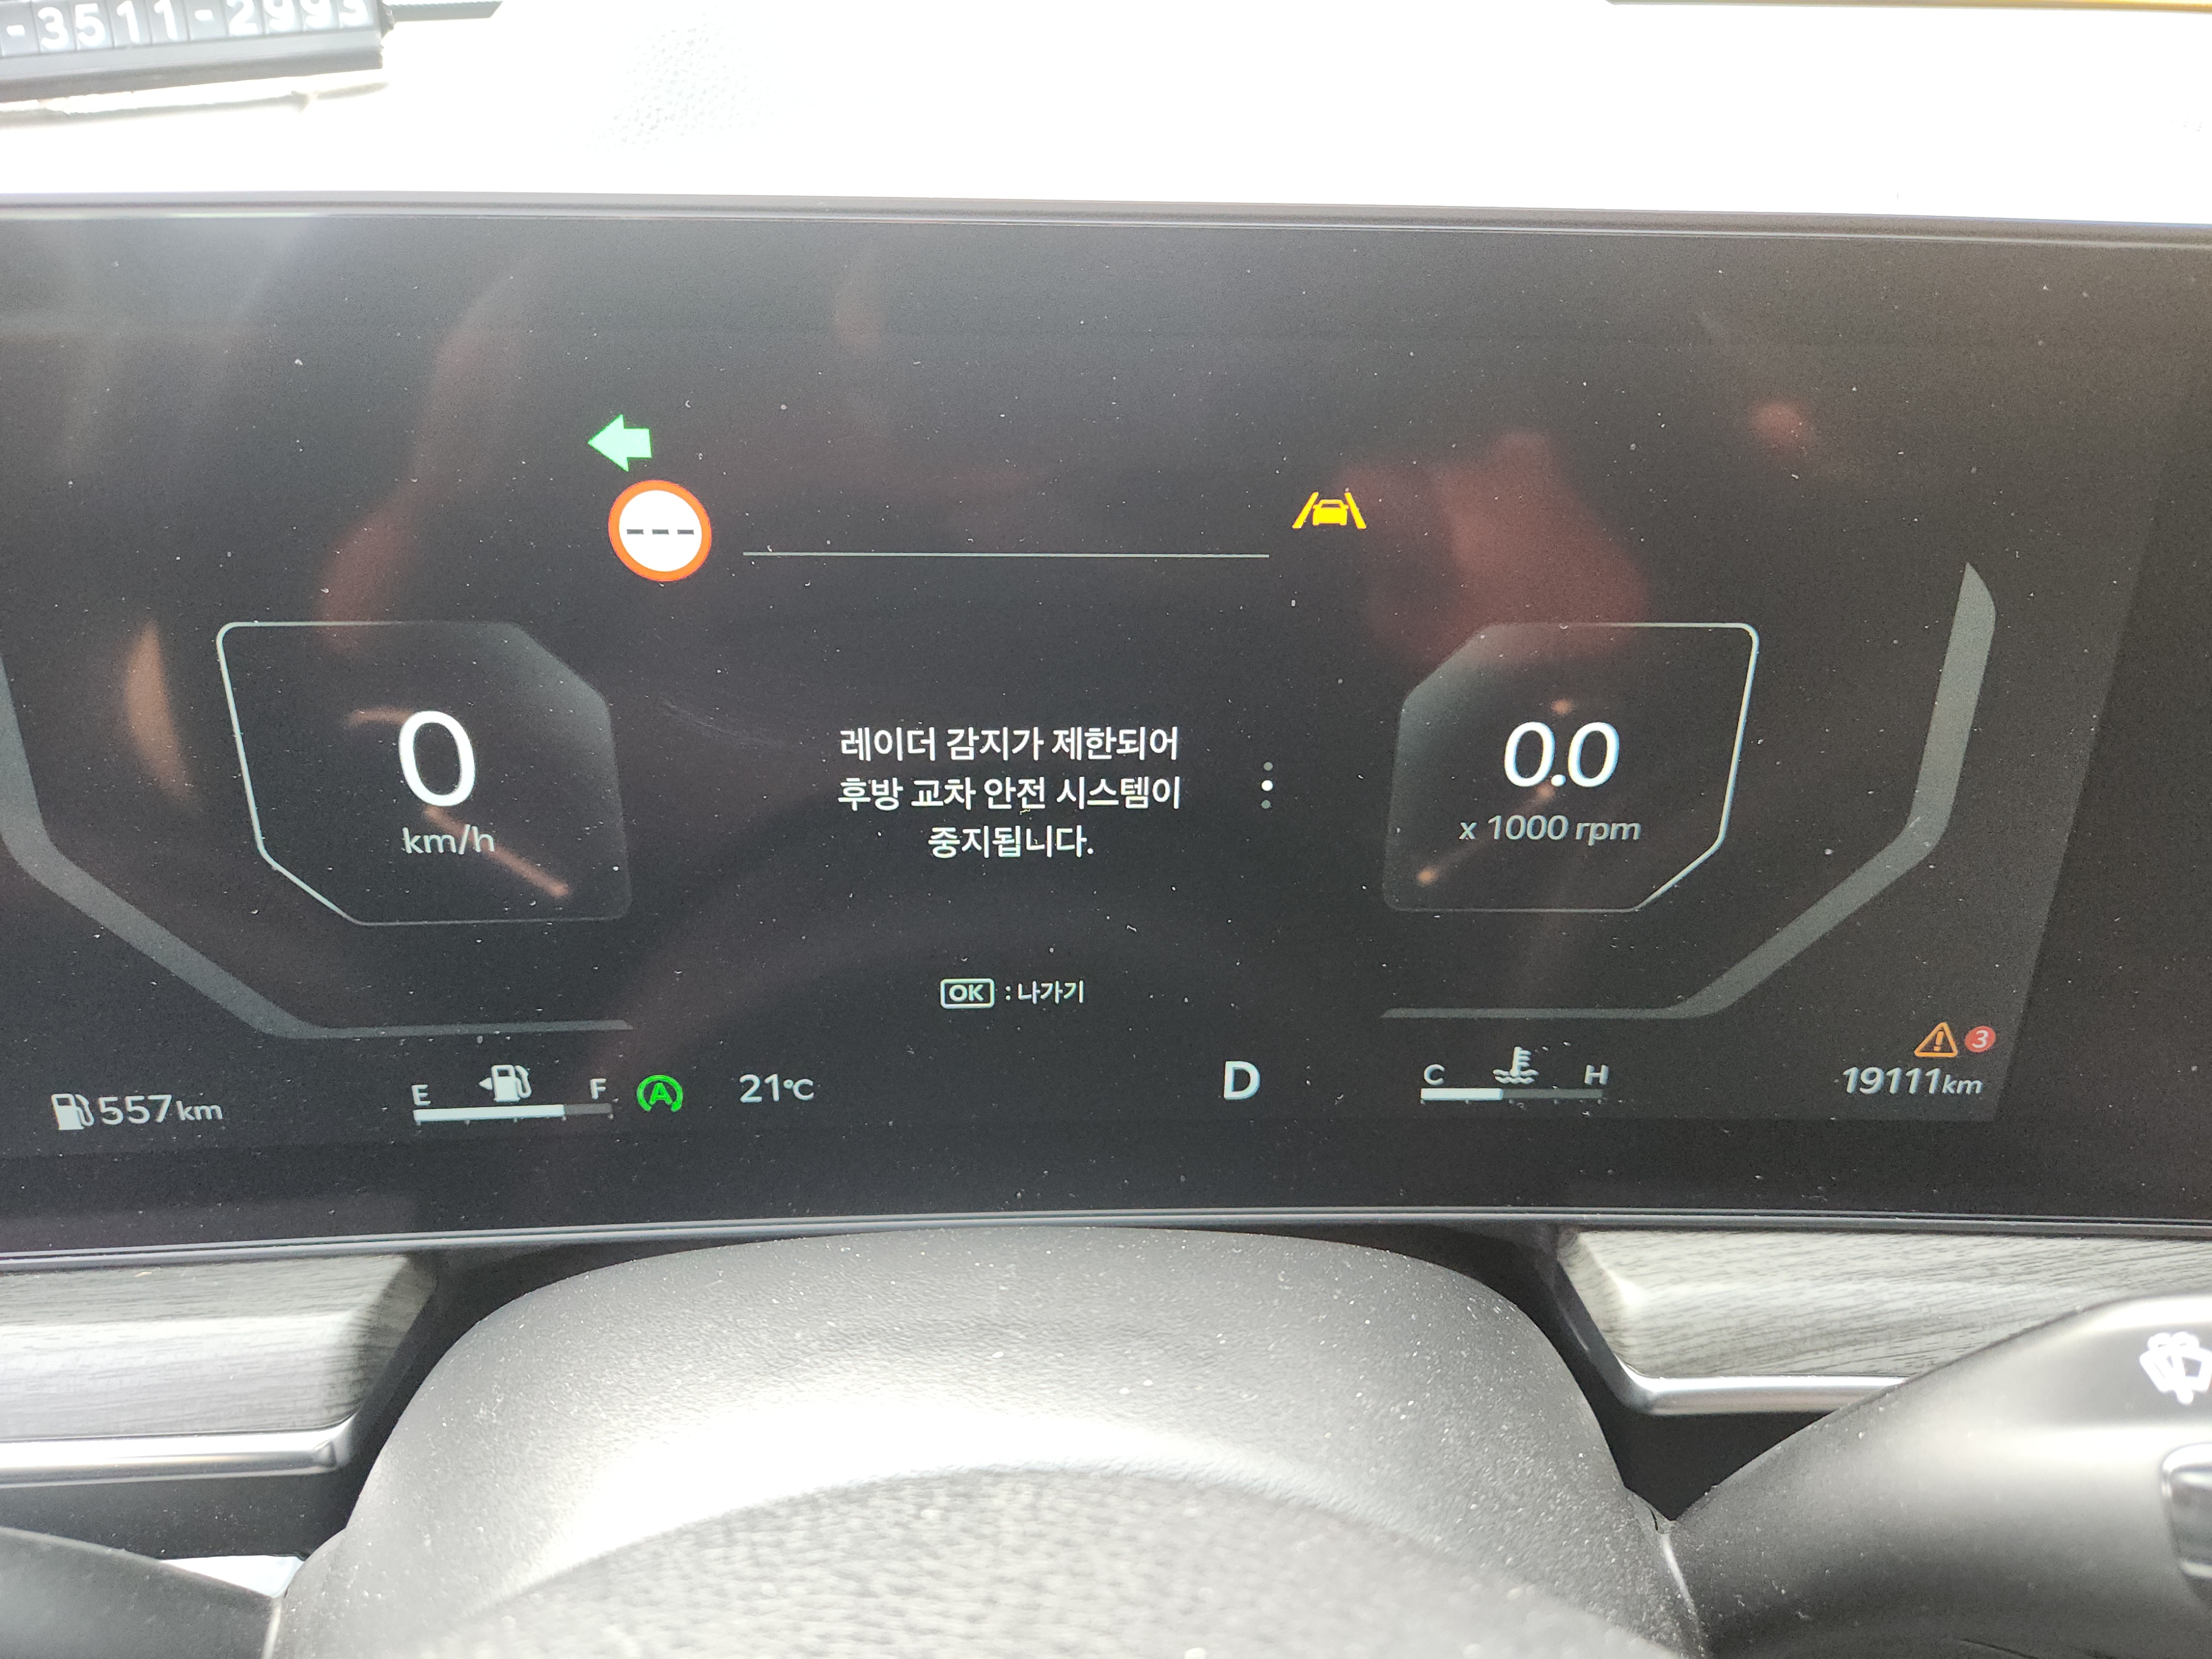
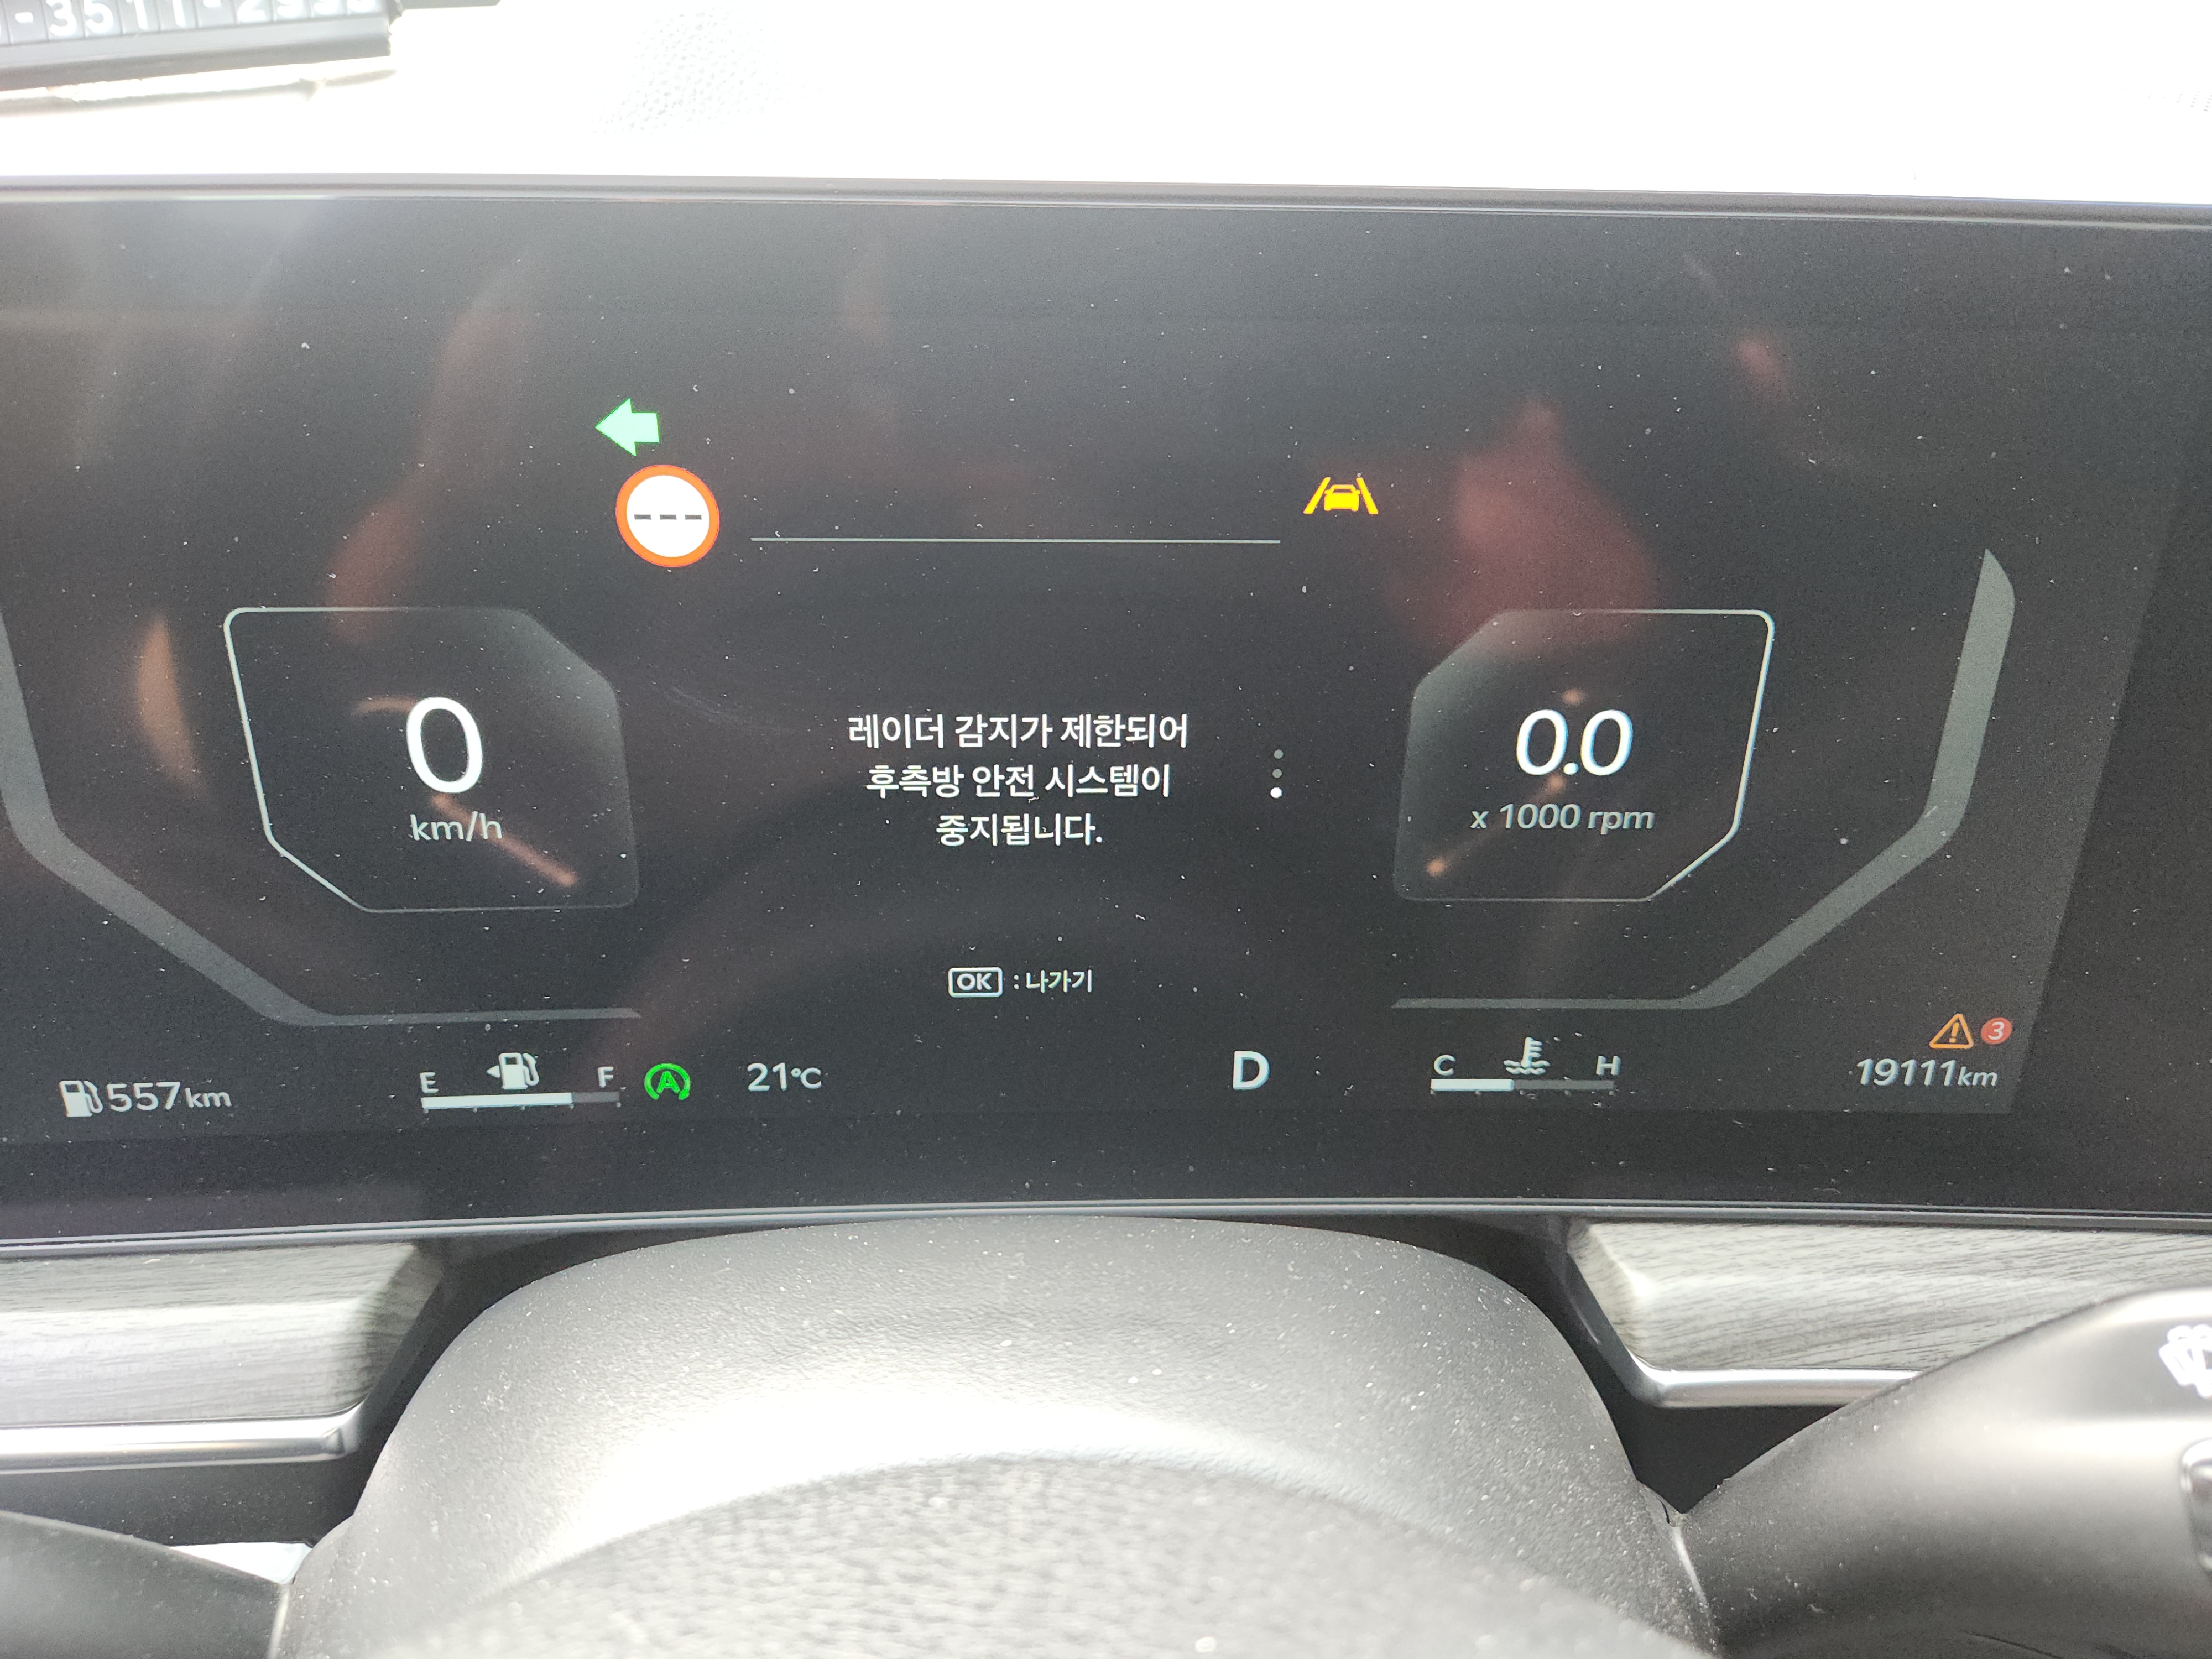
레이더 라고 하길래 후방에도 레이더가 있었나? 1차 멘붕

무려 경고가 3개 떠서 2차 멘붕

수리비 또 나갈거 걱정하니 3차 멘붕

다행시 시동 끄고 초음파 센서 닦고 다시 켜니 문제없어져서 다행이긴 한데


"레이더 감지가 제한되어 하차 안전 시스템이 중지됩니다"


"레이더 감지가 제한되어 후방 교차 안전 시스템이 중지됩니다"


"레이더 감지가 제한되어 후측방 안전 시스템이 중지됩니다"


k5 껀 아닌것 같지만 내용은 비슷할거라고 생각하는데,

메뉴얼에 내용이 너무 부실하다랄까.. 그냥 닦으세요 정도로만 기재된다.

후측방 레이더 또는 뒷범퍼 주변에 눈, 비 등의 이물질이 묻거나, 트레일러, 캐리어 및 기타 장비를 거치할 경우 인식 성능이 저하되어 후측방 충돌방지 보조가 일시적으로 제한되거나 작동되지 않을 수 있습니다.

이때 계기판 등에 경고문을 표시하여 운전자에게 알려줍니다. 이 경우 후측방 충돌방지 보조 고장이 아닙니다. 이물질 또는 트레일러, 캐리어 및 기타 장비를 제거한 후 시동을 다시 켜면 정상적으로 작동됩니다. 항상 깨끗하게 유지하십시오.

차량 후방 짐칸, 기타 장비 또는 이물질을 제거해도 기능이 정상 작동하지 않으면 자사 직영 서비스센터나 서비스 협력사에서 점검 및 정비를 받으십시오.


경고
인식 센서 경고문이 표시되지 않거나 경고등이 켜지지 않더라도 후측방 충돌방지 보조가 정상 작동하지 않을 수 있습니다.

시동을 건 직후 인식 센서가 오염될 경우 또는 차량 주변에 물체가 존재하지 않을 경우(개활지 등) 후측방 충돌방지 보조가 정상 작동되지 않을 수 있습니다.


제한 사항
다음과 같은 경우에는 후측방 충돌방지 보조가 제대로 반응하지 않거나 예기치 않은 기능 작동이 발생할 수 있으므로 운전자의 주의가 필요합니다.

폭설 또는 폭우 같은 악천후의 경우

후측방 레이더 주위 범퍼 표면이 눈, 비, 흙 등에 의해 오염될 경우

후측방 레이더 주위 온도가 높거나 낮을 경우

차량 또는 기둥 및 벽 등으로 후측방 레이더 주위가 가려질 경우

고속도로 진출입 램프구간, 톨게이트를 주행할 경우

도로 및 주변에 비정상적으로 금속 성분이 포함될 경우 (지하철 공사구간 등)

고정된 물체(방음벽, 가드레일, 이중 가드레일, 중앙 분리대, 진입 방지봉, 가로등, 표지판, 터널벽 등)가 자차에 인접할 경우(이중으로 되어있는 구조물 포함)

나무나 풀이 무성한 좁은 도로를 주행할 경우

주변 차량 및 구조물이 적은 광활한 지역을 주행할 경우(사막, 초원, 교외 등)

젖은 도로 위를 주행할 경우

상대 차량이 자차 후방에 매우 근접하여 주행하거나 근접상태에서 추월할 경우

상대 차량의 속도가 매우 빨라서 짧은 시간에 자차를 추월하여 지나갈 경우

자차가 상대 차량을 추월하여 지나갈 경우

자차가 차로를 변경할 경우

옆 차량과 동시에 출발하여 가속할 경우

상대 차량이 옆 차로에서 옆옆 차로로 이동하거나 옆옆 차로에서 옆 차로로 이동할 경우

후측방 레이더 주위에 짐칸(트레일러 혹은 캐리어)을 장착할 경우

후측방 레이더 주위 범퍼가 외부 물체(스티커 혹은 자전거 거치대 등)에 의해 가려질 경우

후측방 레이더 주위 범퍼에 충격이 가해져서 범퍼가 손상되거나 센서 위치가 틀어질 경우

차고높이 변화가 심하게 생길 경우(타이어 공기압 이상, 화물칸의 과다 적재 등)

다음과 같은 대상 물체에 대해서는 기능이 제대로 반응하지 않거나 예기치 않은 기능 작동이 발생할 수 있으므로 운전자의 주의가 필요합니다.

소형 이륜 원동기 혹은 자전거

짐이 없는 평평한 트레일러와 같은 차량

버스 및 대형 트럭과 같은 대형 차량

사람, 동물, 쇼핑 카트, 유모차, 여행가방 등 크기가 작은 이동 물체

스포츠카와 같이 차체가 낮은 차량

다음과 같은 경우에는 제동 제어가 작동하지 않을 수 있으므로 운전자의 주의가 필요합니다.

도로에 요철, 파트 홀, 이음매 등으로 인하여 차량이 심하게 흔들리는 경우

눈길, 고인물, 결빙 노면 등 미끄러운 노면을 주행하는 경우

타이어 공기압이 낮거나 타이어가 파손된 경우

브레이크를 튜닝한 경우

다른 차로로 급하게 차로 변경할 경우

[링크 : https://ownersmanual.kia.com/full_webhelp/CK/2023/ko_KR/topics/chapter4_11_4.html]

'개소리 왈왈 > 육아관련 주저리' 카테고리의 다른 글

냉각수, 에어컨 문제 없음  (2) 2026.10.07
피곤  (0) 2026.09.26
주말도 피곤  (0) 2026.09.06
아 몰라 또 질러 ㅋㅋㅋ  (0) 2026.08.31
피아노 줍줍  (0) 2026.08.30
Posted by 구차니
게임2026. 10. 18. 22:09

나왔을 때 산 것도 아니지만 

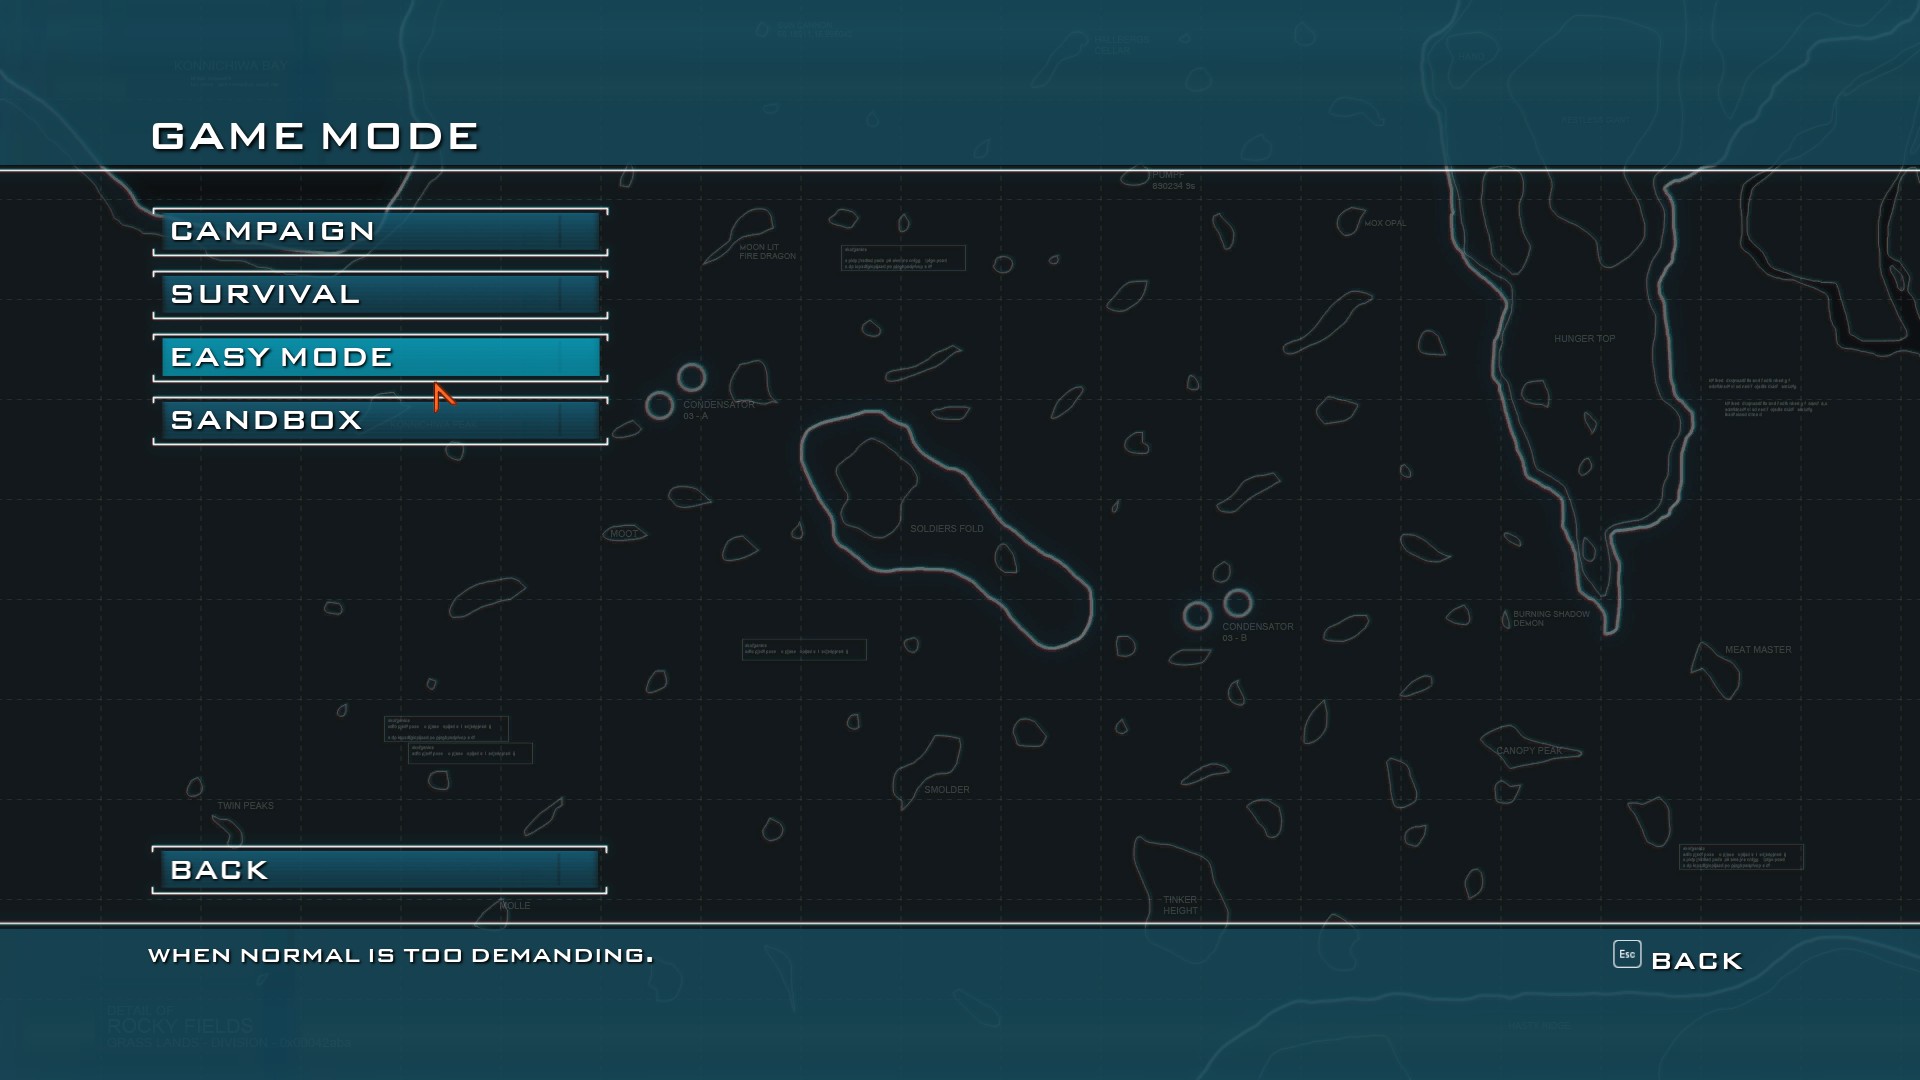
대충 2013년 즈음 게임을 이제 다시 하고 있음 ㅋ


실패해도 점수는 주는 것 같은데

일단 깨는게 우선이라 easy mode로 하고 하나하나 깨보려고 하는 중

'게임' 카테고리의 다른 글

microsoft flight simulator X stream edition  (0) 2025.12.06
forza horizon 4 - fortune island!  (4) 2025.09.27
forza horizon 4 - 가을시즌 획득!  (0) 2024.11.24
flight simulator X  (0) 2021.06.27
magicka chapter 9 포기 -_ㅠ  (0) 2020.04.01
Posted by 구차니
카테고리 없음2026. 10. 17. 23:14

멀 할까 고민하다가

예전에 잠시 했던 sanctum 2 다시 깔고

노트북으로 하는데 fhd로도 나름 잘 돌아가는거 보면서

그래픽이 중요한가 싶은데

컨트롤이 안되는건 여전해서(!) 이전에 막혀서 접었는데

또 막힘 ㅋㅋㅋㅋㅋ 아놔 ㅋㅋ

Posted by 구차니
embeded/FPGA - ALTERA2026. 10. 16. 23:30

fpga 다루는 언어인가?


scala 라는 언어에 포함 되어있는 하드웨어 

import 보이니 먼가 python 같으면서도 var 대신 val 이니 nodel.js 같기도 하고?

import chisel3._

class MyBundle extends Bundle {
  val foo = UInt(4.W)
  val bar = UInt(4.W)
}

class Foo extends Module {
  val bundle = Wire(new MyBundle)
  bundle.foo := 0xc.U
  bundle.bar := 0x3.U
  val uint = bundle.asUInt
  printf(cf"$uint") // 195

  // Test
  assert(uint === 0xc3.U)
}

[링크 : https://www.chisel-lang.org/docs]

[링크 : https://www.chisel-lang.org/]


import chisel3._
import chisel3.util.Counter
import circt.stage.ChiselStage

class Blinky(freq: Int, startOn: Boolean = false) extends Module {
  val io = IO(new Bundle {
    val led0 = Output(Bool())
  })
  // Blink LED every second using Chisel built-in util.Counter
  val led = RegInit(startOn.B)
  val (_, counterWrap) = Counter(true.B, freq / 2)
  when(counterWrap) {
    led := ~led
  }
  io.led0 := led
}

object Main extends App {
  // These lines generate the Verilog output
  println(
    ChiselStage.emitSystemVerilog(
      new Blinky(1000),
      firtoolOpts = Array("-disable-all-randomization", "-strip-debug-info")
    )
  )
}

[링크 : https://github.com/chipsalliance/chisel]

[링크 : https://en.wikipedia.org/wiki/Chisel_(programming_language)]

'embeded > FPGA - ALTERA' 카테고리의 다른 글

ghdl 사용해봄  (0) 2026.05.08
DE1-SOC LXDE 부팅 완료  (0) 2026.05.02
altera cyclone V HPS BOOTSEL, CLOCKSEL  (0) 2026.04.29
DE1-SOC getting started guide 따라하기  (0) 2026.04.28
nios II 단종  (0) 2026.03.22
Posted by 구차니