esp32 cyd 보드에 ai로 딸각~ 시전
wifi는 넣어주고 udp 대기중 일때 ip를 띄우도록 명령을 내렸고
lvgl을 이용하라고 해둠. 프로토콜은 pc에서 구현한건덜 가져가서 쓰도록 지시함
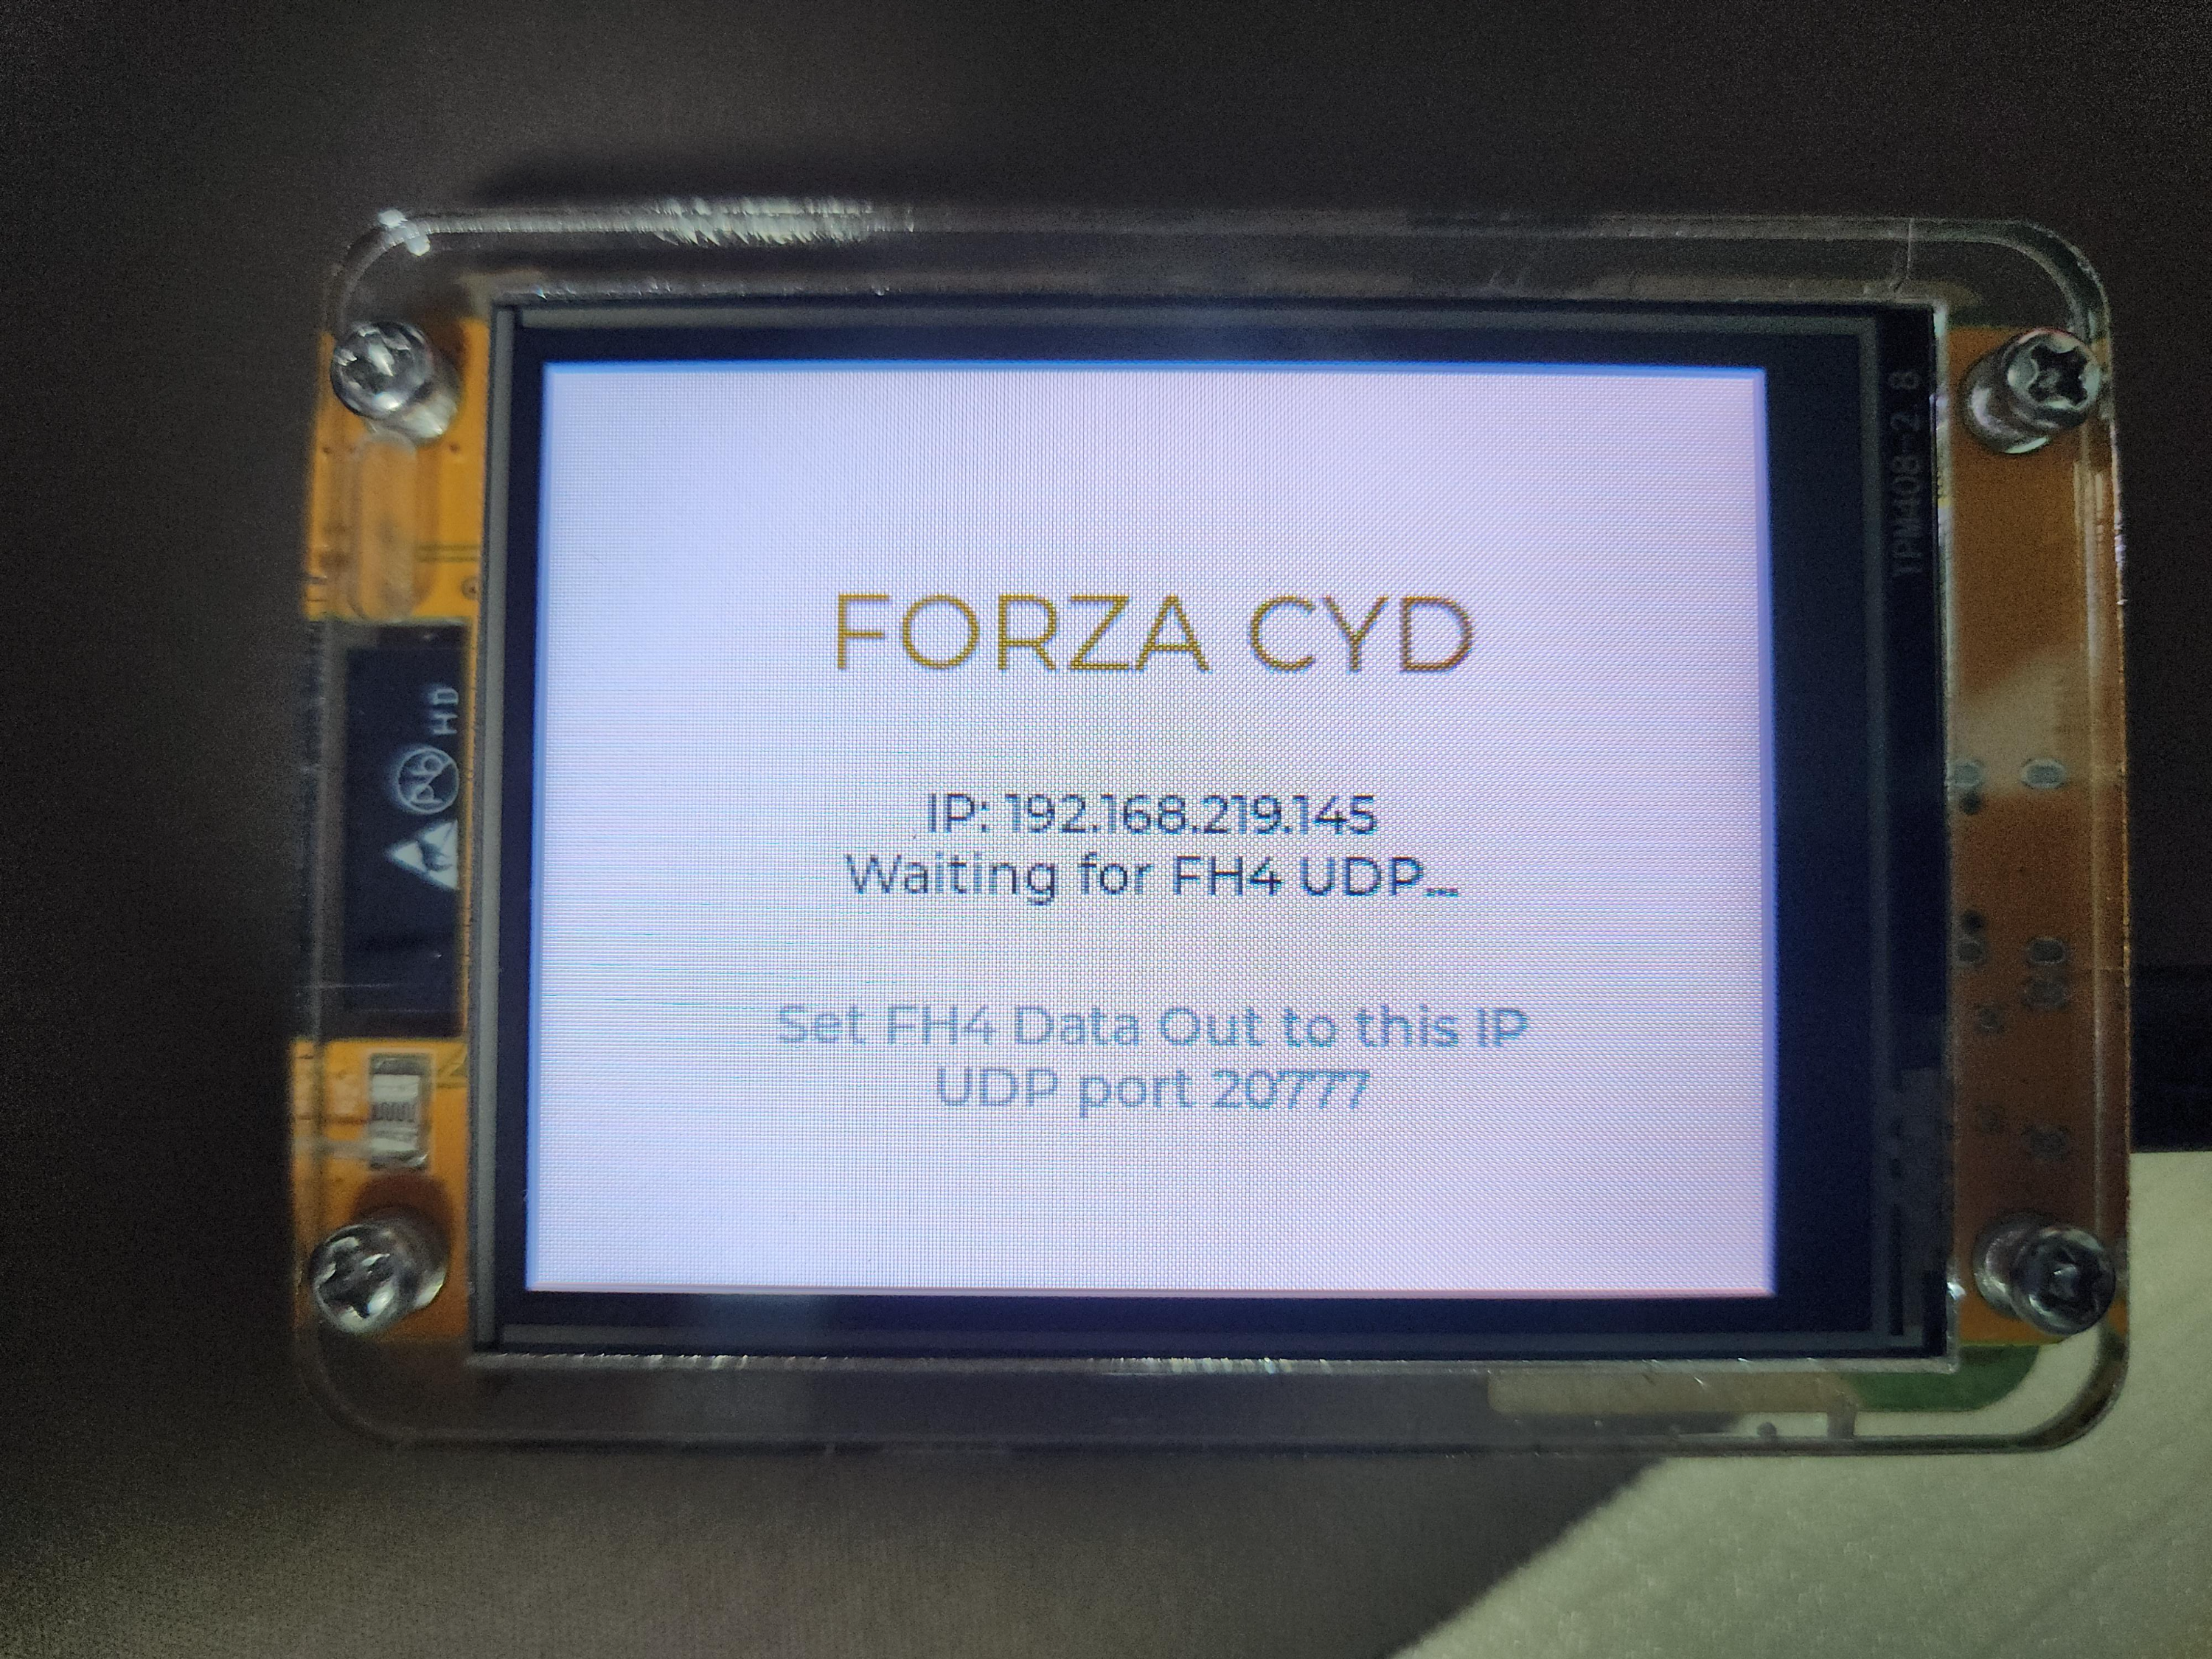
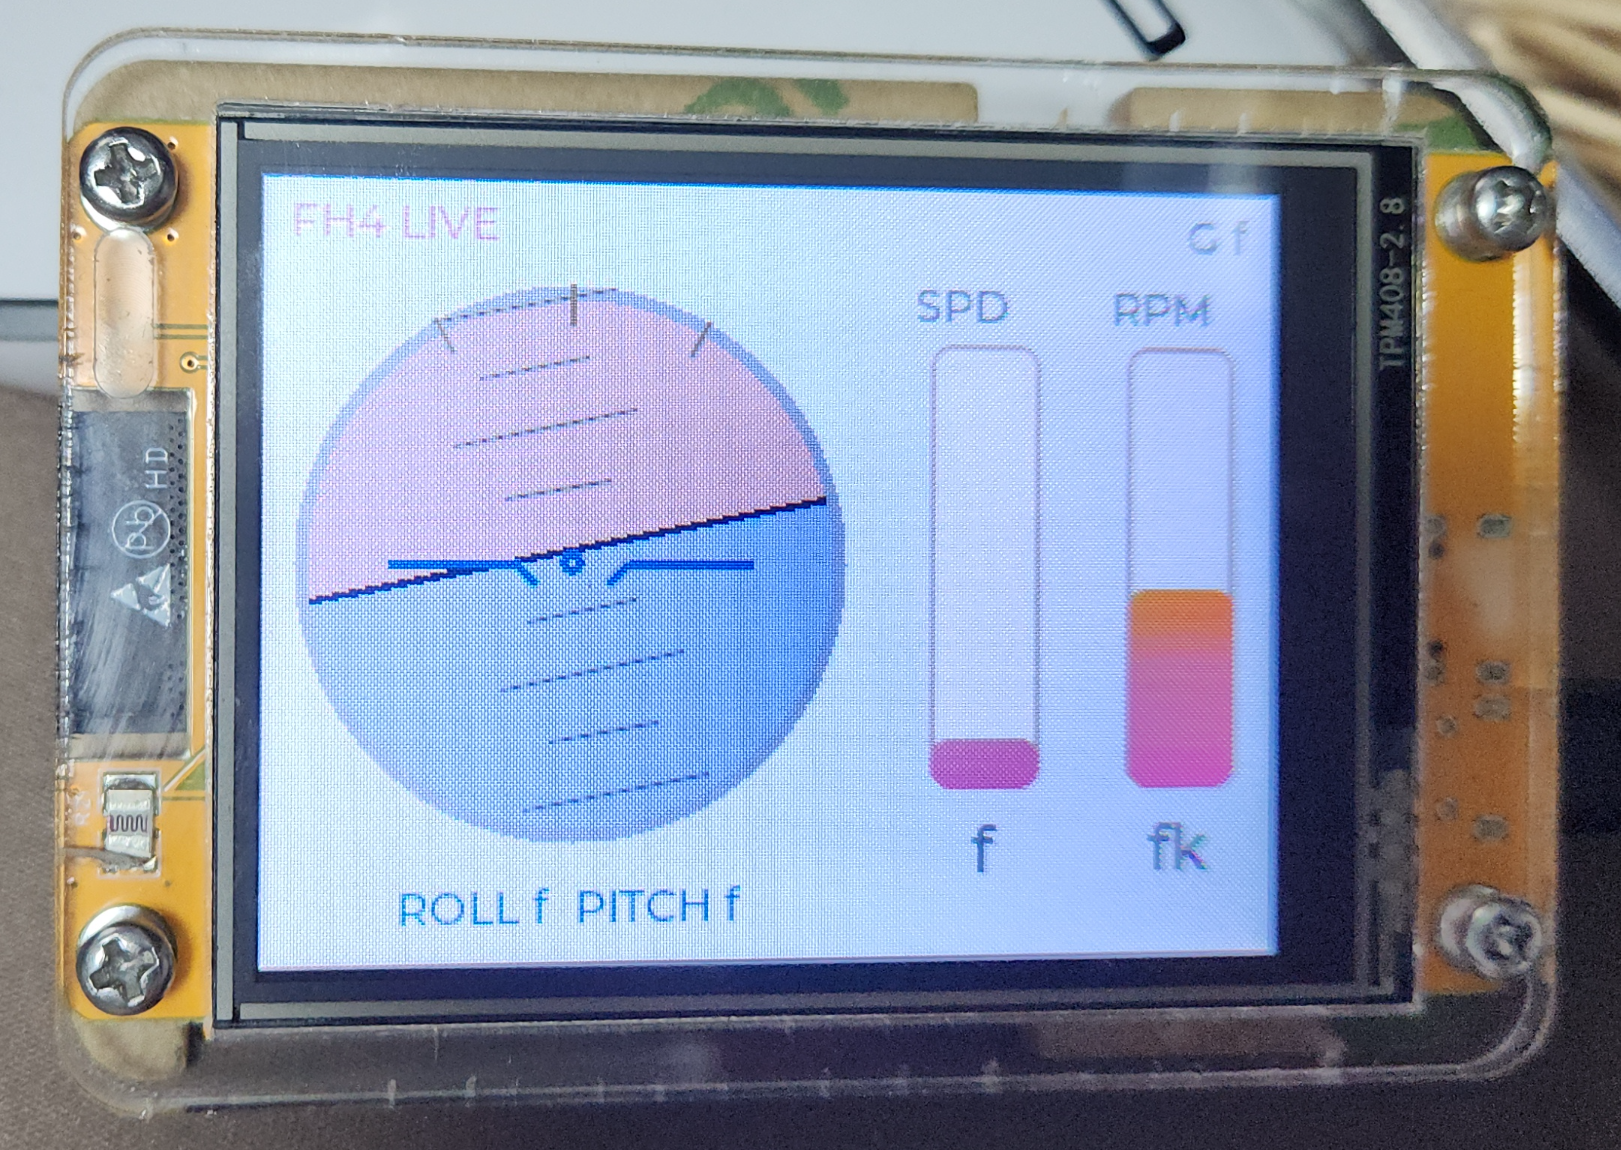
pc / web 버전의 ui 를 참조하여 알아서 roll / pitch를 원형으로 그리라고 하고
rpm / 속도와 충격량을 표현하라고 했는데 충격량은 먼가 안 맞았는지 좀 다시 봐야할 듯
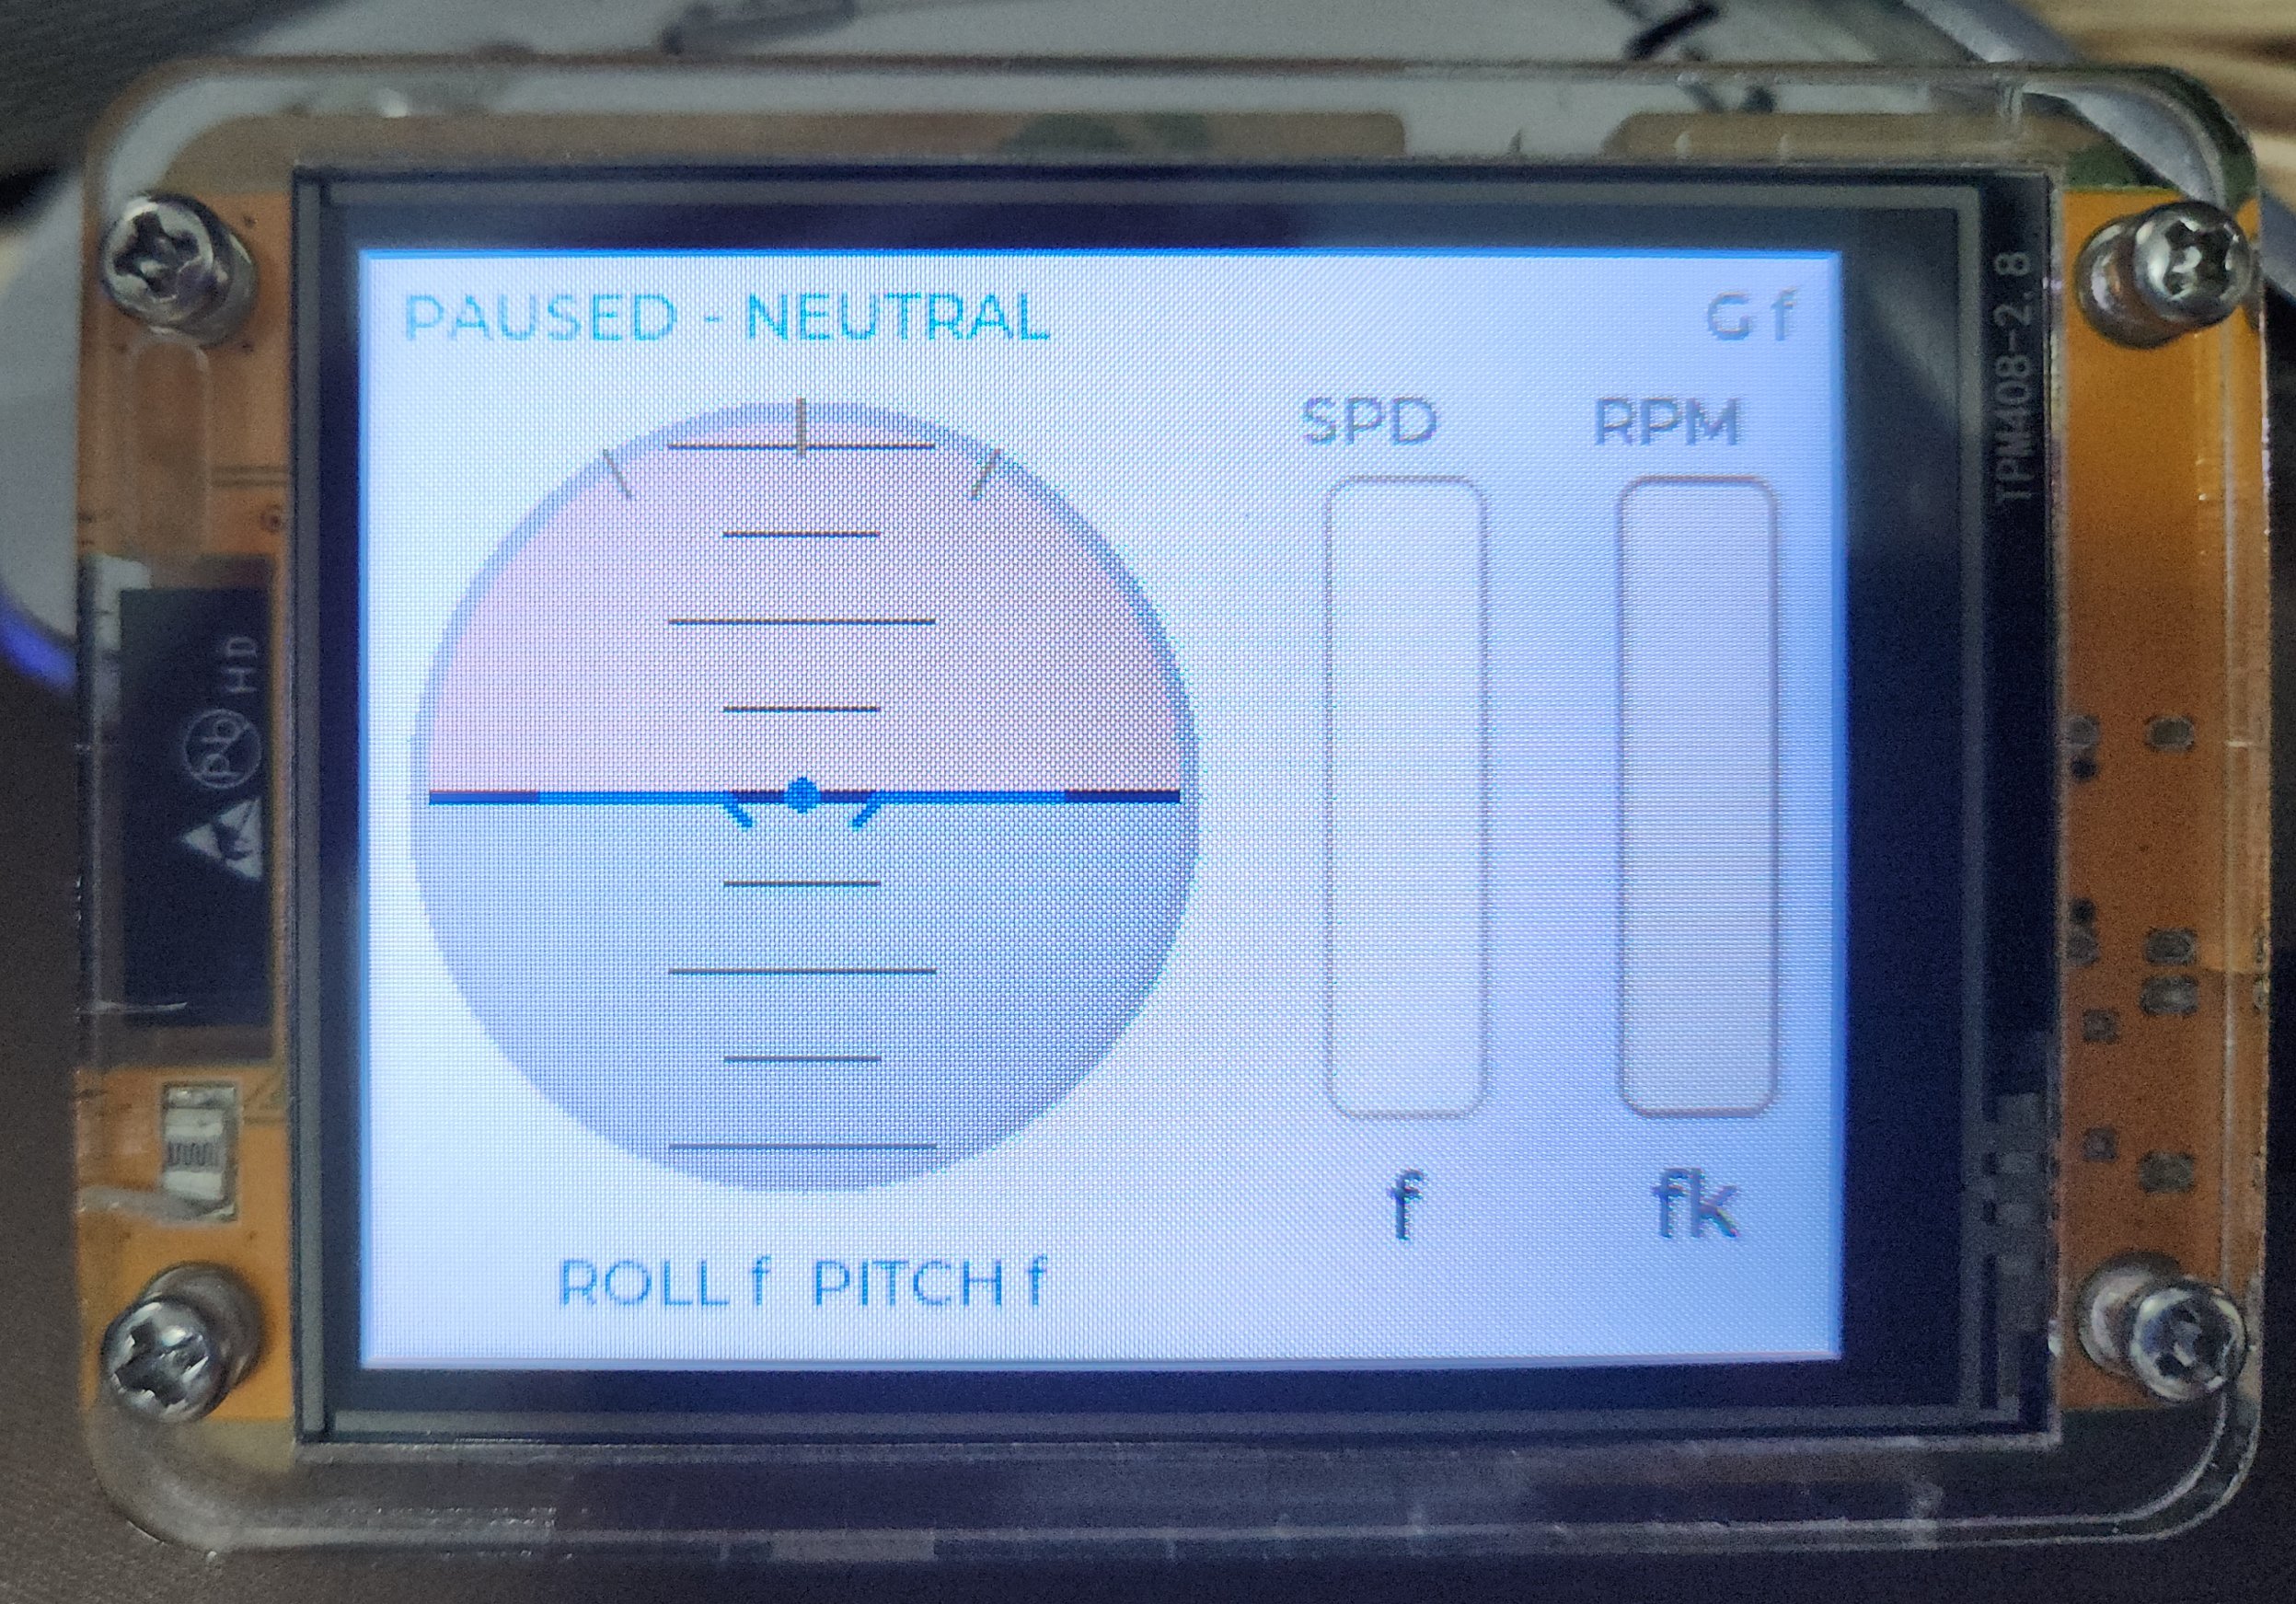
접속되서 움직이면 이렇게 뜬다. 산으로 기어올라가서 비스듬하게 있는 상태라 제대로 표현되는것 확인
서보도 연결하라고 했는데 아직 모터는 연결못했고
미니카 3d 프린터로 뽑고 기구 구성해서 차가 기울어 지는거 보면 재미있을듯
그걸 확대하면 2축 시트에 고출력 서보로 기울어짐 정도는 시뮬레이션 할 수 있으려나?
'모종의 음모 > motion simulator' 카테고리의 다른 글
| forza horizon 4 telemetry on web / 각도 출력 (0) | 2026.10.31 |
|---|---|
| 글로벌 좌표를 로컬 좌표로 변환 feat codex (0) | 2026.10.30 |
| forza horizon 4 telemetry 검증중 2 (0) | 2025.10.03 |
| forza horizon 4 telemetry 검증중 (0) | 2025.10.02 |
| forza horizon 4 - telemetry ui (0) | 2025.09.28 |